2DGIS
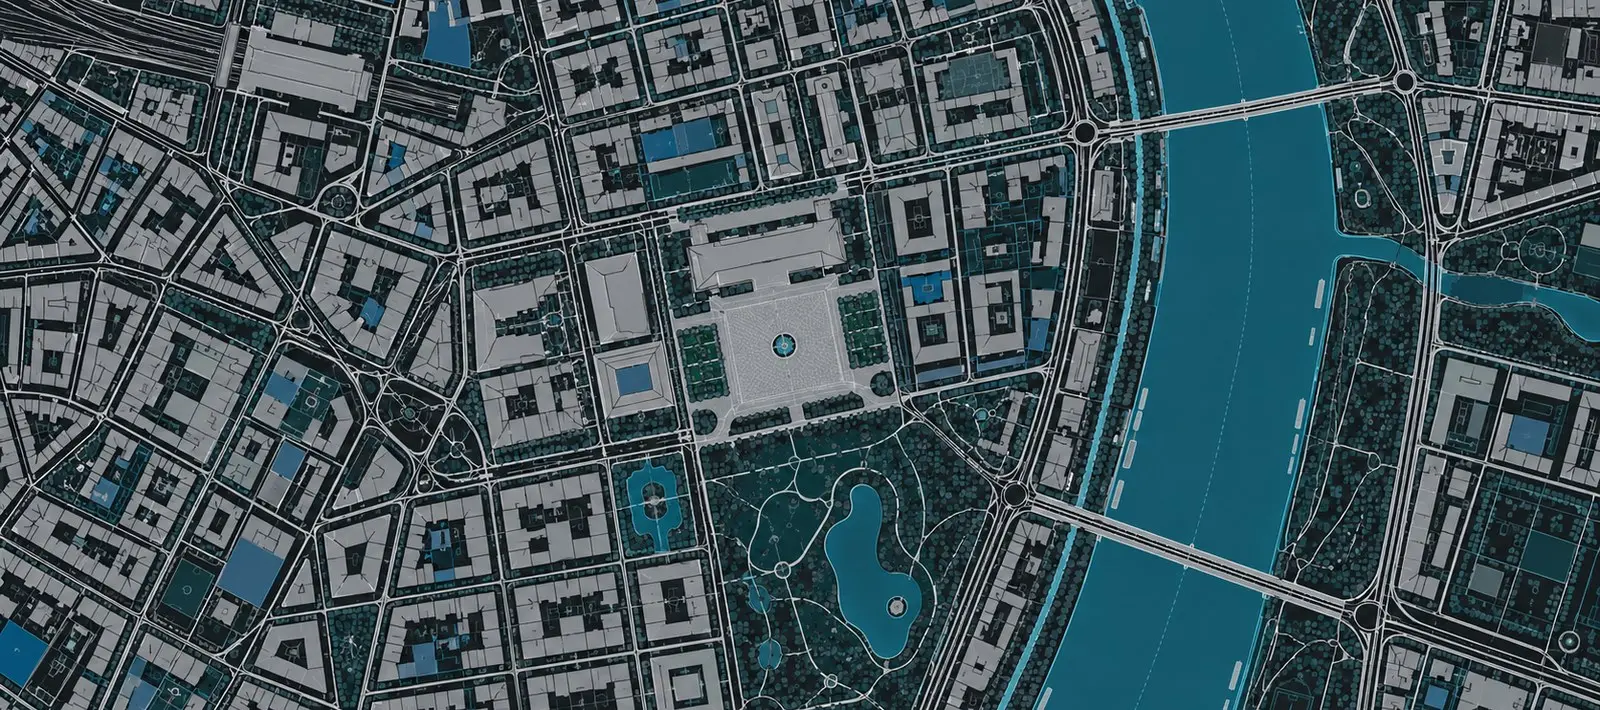
位置と属性を持つ地図
現場の位置と属性を網羅的に持つ、参照のための基盤。AIの進化により、あらゆる分析の土台として使われるようになりました。
- 次元
- x, y
- 価値
- データの網羅性

RobotBrainは、仮想空間で構成と制御を決めるSpaceBrainと、現場で動くロボットをつなぐ、接続・運用・学習の基盤です。仮想空間で検証した構成を実機へ渡し(Sim to Real)、現場の実測データを仮想空間へ戻す(Real to Sim)。この往復を回し続けることで、ロボットは現場で使うほど賢くなります。
 Engine
空間を生成し、物理・学習・評価で構成と制御を決める
OUT検証済みの構成・制御方策・根拠
SpaceBrain カタログExtension機体をつなぎ、4つの用途で現場のロボットに使う
OUT現場運用・実測データ・改善ログ
見る・考える・動く・広げる。ロボットの視点での認識から、複数台による自律的な判断、現場での作業、数千台規模の同時シミュレーションまで、RobotBrainのデモをまとめた映像です。
位置と形状に、物理・観測・学習・評価を重ねる。デジタルツインを、ロボットを導入前に試せる「空間知能」へと進化させます。
現場の位置と属性を網羅的に持つ、参照のための基盤。AIの進化により、あらゆる分析の土台として使われるようになりました。
建物や設備の形状と見た目を精緻に再現するモデル。AIの進化により、生成と更新が効率化されています。
時間の軸と物理法則を加え、ロボットと現場の相互作用を再現する空間。ロボットを入れる前に試し、評価と制御までを担う、導入の土台になります。AIが進化するほど、強くなります。
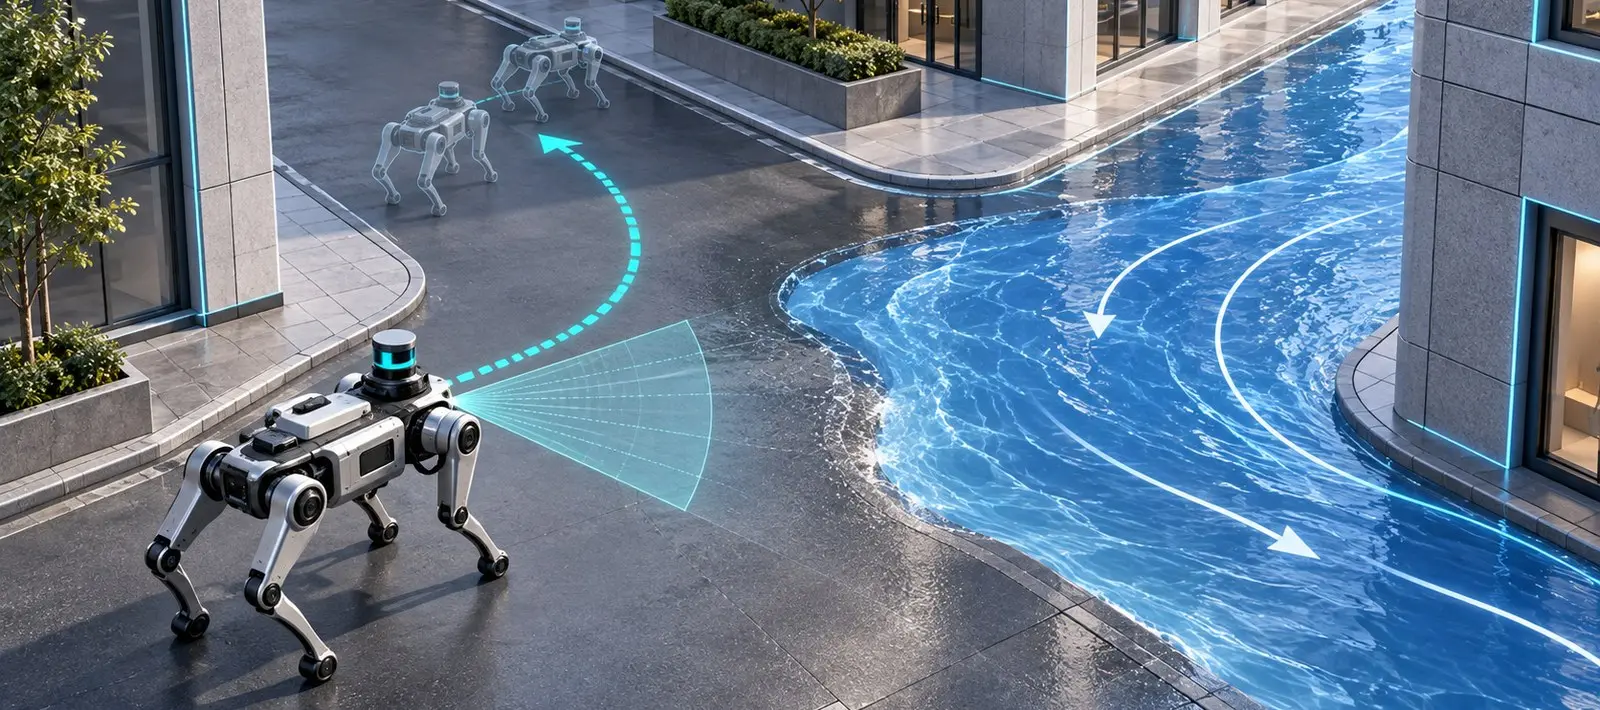
POINT2D・3Dは現場を映す地図。4Dの空間知能は、ロボットを入れる前に試し、評価・制御までを担う導入の土台です。
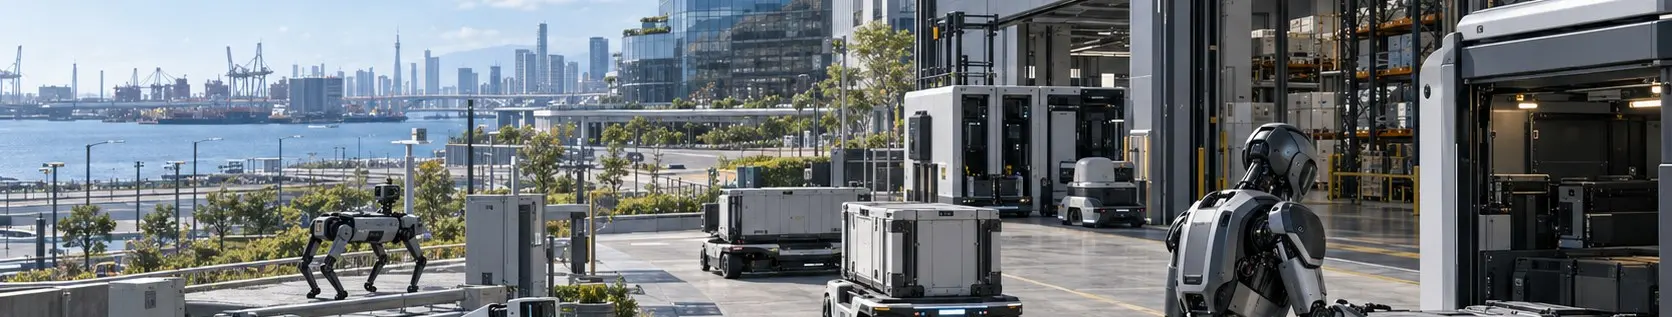
ロボットを買うだけでは、現場は変わりません。現場に入れて動かし、運用まで回せるかで成果が決まります。RobotBrainは、屋内の工場・倉庫から、屋外の施設・港湾・街区まで、ロボットの実装と運用を仕組みとして支えます。
作業単位の自動化では、待ち・干渉・再調整が残る
人・ロボット・設備を跨いで、現場全体を再計画する
異常時の判断や段取り変更が、経験者に集中する
シミュレーションで複数案を比較し、判断を標準化する
メーカー別の個別導入で、接続・運用の調整が都度発生する
共通の仕組みで機種をまとめ、横展開の費用を下げる
成功・失敗の知見が、現場・案件ごとに散在して消える
運用の記録を資産として蓄積し、次の現場・次の工程で再利用する
競争力の源泉は、ロボットの機体ではなく、現場に実装し、運用まで回せるかにあります。
導入前の検証から、日々の運用、AIの学習、人の訓練まで。同じ仮想空間と同じデータを、4つの用途に使います。
入れる前に、仮想で確かめる。
ロボットや車両の経路、干渉、必要な台数、充電や設備との連携を、導入前に仮想空間で確認します。
動かしながら、計画を更新する。
複数機種のロボットをまとめて管理し、実績をもとに日々の計画や点検ルートを見直します。
AIに、現場を学ばせる。
現場を再現した合成データや模倣学習で、ロボットのAIを日本の現場環境に適応させます。
人を、仮想空間で育てる。
遠隔オペレーターの操作や異常時の対応、新任者の教育を、実機を止めることなく仮想空間で行います。
中央の共通基盤は、産業を問わず同じです。産業ごとのデータ源を差し替え、4つの用途で現場のロボットに使います。
時刻・位置・設備・ロボット・作業を一つのデータモデルに統合し、空間の生成からシミュレーション、ロボットとの接続・運用までを担います。
既存のシステムは置き換えず、標準のデータモデルとAPIでつなぎます。専門的なモデルは外部のライブラリとして差し替えられるため、現場ごとの条件に合わせて柔軟に構成できます。
RobotBrainは2つのループで動きます。導入前は、仮想空間で構成と制御を繰り返し改善し、合格したものだけを実機へ。導入後は、現場の実績を毎日モデルへ戻し、次の計画に活かします。
現場の課題を、空間・機体・訓練・評価へ落とし込み、導入前にロボットの構成と制御を反復して更新します。
通路・棚・段差・作業地点から、ロボットが守るべき制約をつくる。
認識・把持・搬送・受け渡しなど、作業を単位に分ける。
機種・台数・配置・役割の案をつくる。
仮想空間で現場を再現し、ロボットの制御を学習させる。
処理量・完了率・衝突・待ち時間を測る。
制御・配置・台数・分担を変えて、再び試す。
実機の走行・作業・異常を夜のうちにモデルへ反映し、翌朝には改善案が現場とロボットに届く。現場の実績を、翌日の計画に戻します。
走行・停止・作業・異常・ヒヤリハットを集め、時刻・位置・IDで統合する。
欠損や現場の変更を確かめ、現場責任者が反映を承認する。
人の承認施設・作業条件、失敗シナリオ、ロボットの設定を更新し、版を残す。
標準・ピーク・障害時の条件で再実行し、改善案とリスクを抽出する。
推奨の動線・配置・手順・注意点を、現場とロボットへ届ける。
ロボットが計画を実行し、採用・却下の理由と実績を記録する。
人が判断するのは差分の承認だけ。ほかは自動で回り、翌日のサイクルへつながります。
小さく仮想で試し、実環境で検証し、うまくいった型を横展開する。段階ごとに確かめる問いを変え、条件を満たしたら次へ進みます。
計画の成立性を仮想空間で検証する
「この配置・経路で通れるか」
状況を認識し、動作を検証する
「見て、止まり、避けられるか」
実機で実証し、日次で学習・改善する
「現実でも成り立ち、良くなるか」
他の拠点・施設・産業へ広げる
「別の現場でも機能するか」
センサーやロボットは、現場に置いてみるまで「どこが見えないか」「どこまで行けるか」「何台要るか」がわかりません。実在の街や施設を再現した3D空間に製品を置き、導入前に効果と課題を確かめるデモを紹介します。カードを選ぶと、デモの映像を再生できます。
映像はブラウザ上で動く簡易版のデモです。表示している現場名・機種名・数値は、すべて架空のサンプルです。
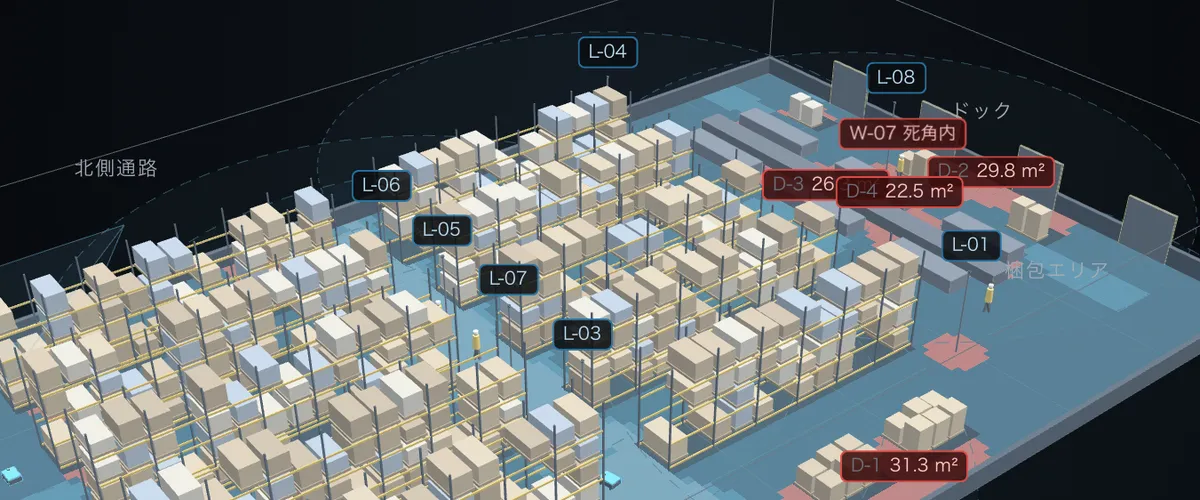
センサー・カメラ配置検証
課題死角による事故と、付けすぎによる費用増
倉庫や工場で、固定センサー(LiDAR・AIカメラ)をどこに何台置けば死角が最小になるかを、実際にレイを飛ばした結果で比べます。センサーを1台外したときに増える死角や、配置案ごとの費用も同じ画面で確かめられます。
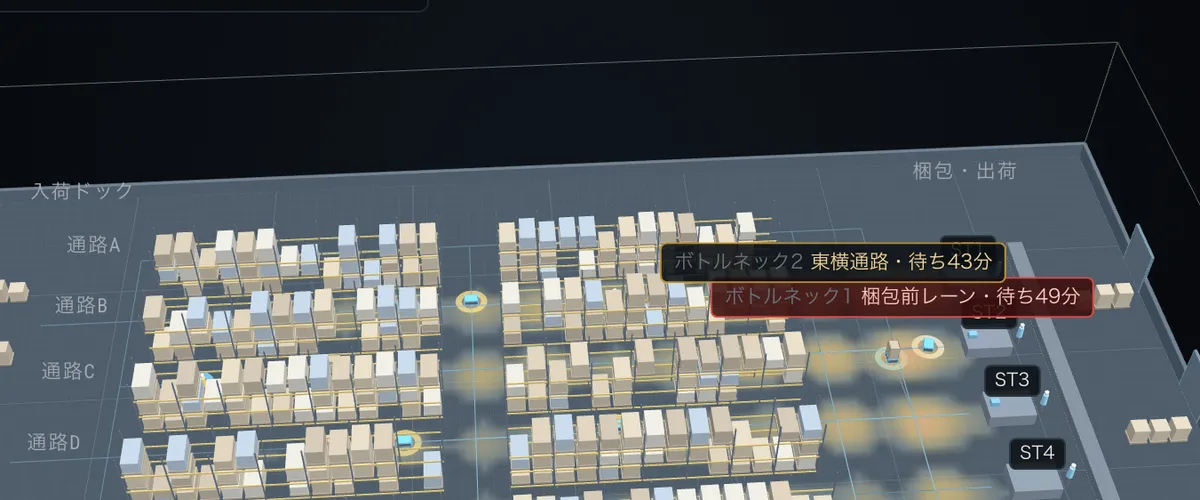
倉庫の混在フリート検証
課題AMRの台数・充電器の置き場所・人との干渉
AMR・自動フォークリフト・作業者が同時に動く倉庫で、何台あれば出荷に間に合うか、どこが詰まるかを確かめます。台数を変えると、処理量のカーブと渋滞箇所がその場で再計算されます。
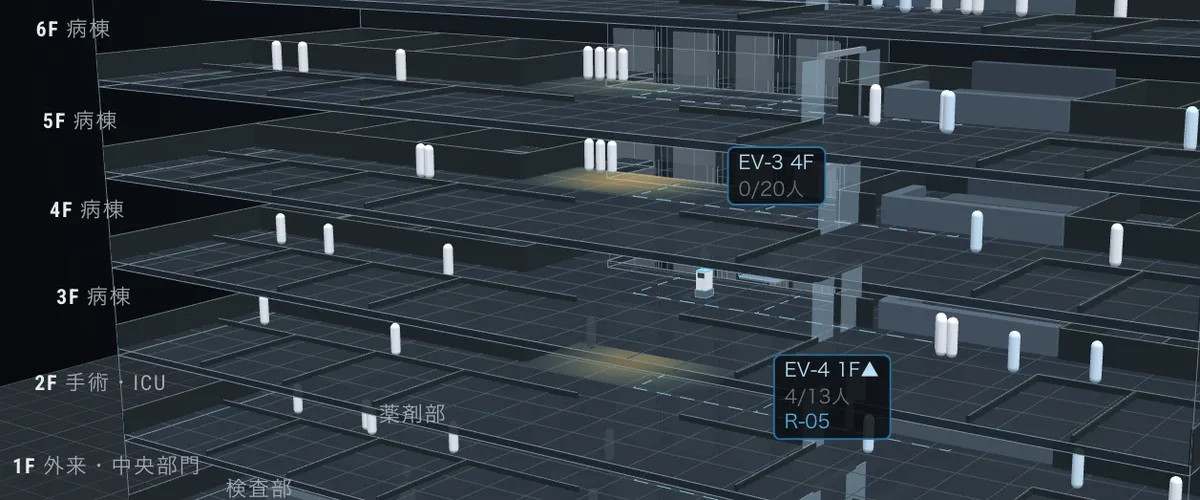
館内配送ロボットとエレベーター・ゲートの連携
課題階の移動での待ちと、人との取り合い
病院の配送ロボットがエレベーター・ゲート・自動ドアをどう使えば、配送件数と来院者の待ち時間を両立できるかを比べます。運行ルールや連携方式を切り替えて、1日の配送件数と待ち時間を評価します。
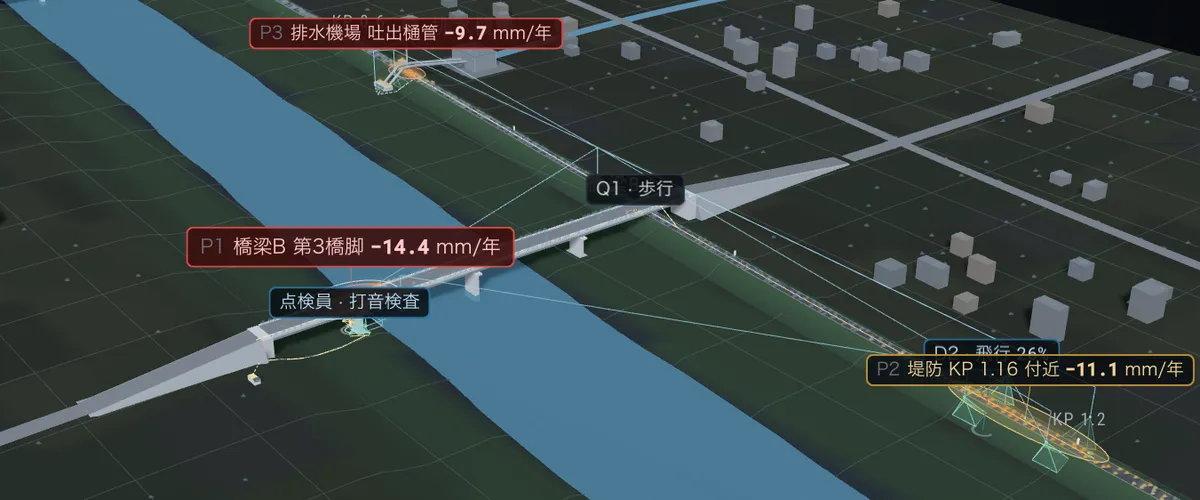
衛星とロボットによるインフラ点検
課題点検員の不足と、優先度の根拠の弱さ
衛星InSARで測った地盤の沈下速度から点検すべき場所を抜き出し、四足ロボット・ドローン・点検員の巡回計画と撮影品質を事前に評価します。しきい値を変えると、優先エリアと点検ルートが組み直されます。
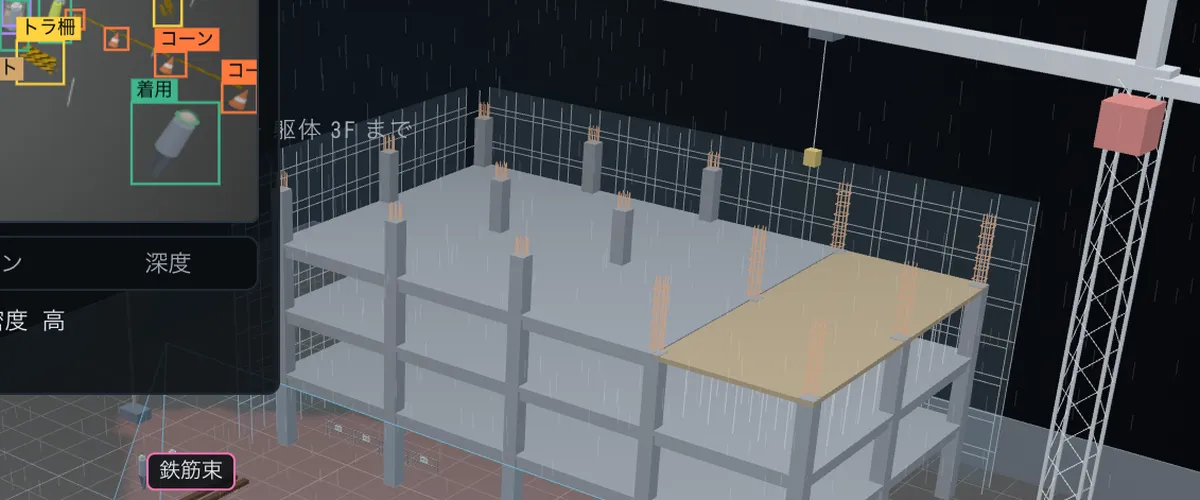
日本の現場向け合成データ
課題日本の現場向けの学習データが足りない
建設現場のデジタルツインで、照明・天候・資材・人物を変えながら、実際のカメラの画角で学習用の画像とラベルを自動で作ります。カメラの取付高さや俯角を変えると、期待できる認識精度も同時に変わります。
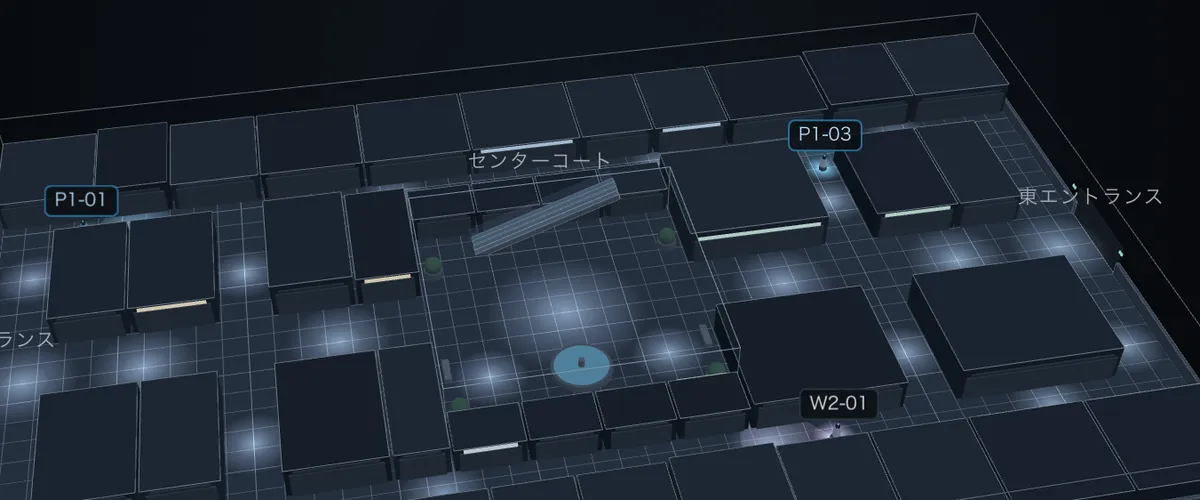
遠隔オペレーター訓練
課題実機では異常を起こして訓練できない
夜間の商業施設で、警備・清掃ロボットに転倒者や不審物などのイベントを差し込み、遠隔オペレーターの初動を採点します。1人で何台までロボットを見られるかも示します。
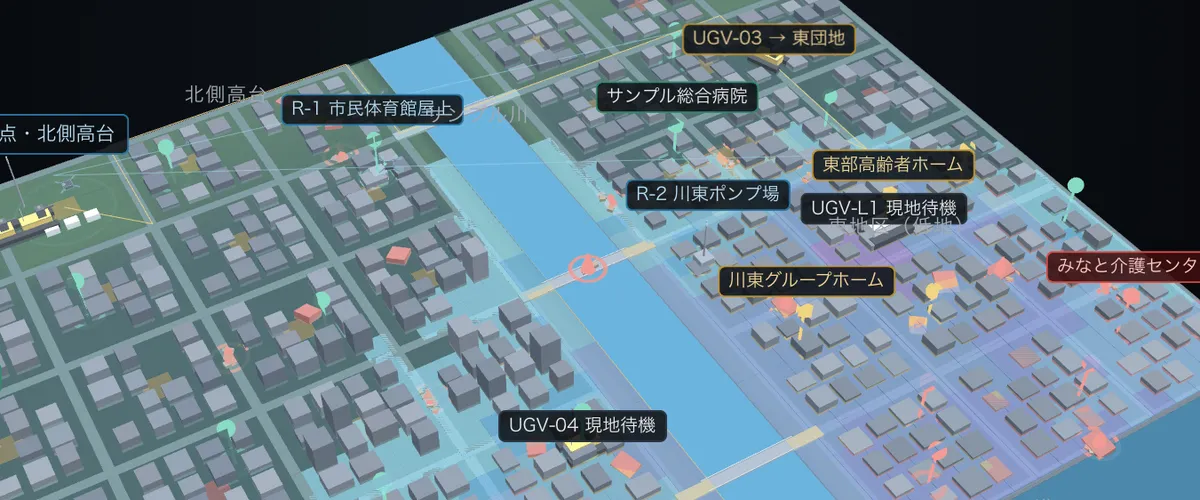
災害時のロボット投入計画
課題災害の初動で、どの機体がどこまで入れるかわからない
地震と河川氾濫のあとの72時間を3D都市モデルの上で進め、UGVとドローンが届く範囲と、通信が届く範囲を時間ごとに示します。中継器を増やすと、未到達の地点がどれだけ減るかも確かめられます。
建設現場を想定した屋外の空間を360度カメラで撮影し、その映像をもとに地形や資材までリアルな3D空間として再構築したうえで、ロボットを動かして作業手順や空間配置を検討・共有するデモです。
ロボットの動きはスクリプトで制御した可視化です。質量・摩擦・衝突力の解析や、自律走行AIの検証は含みません。
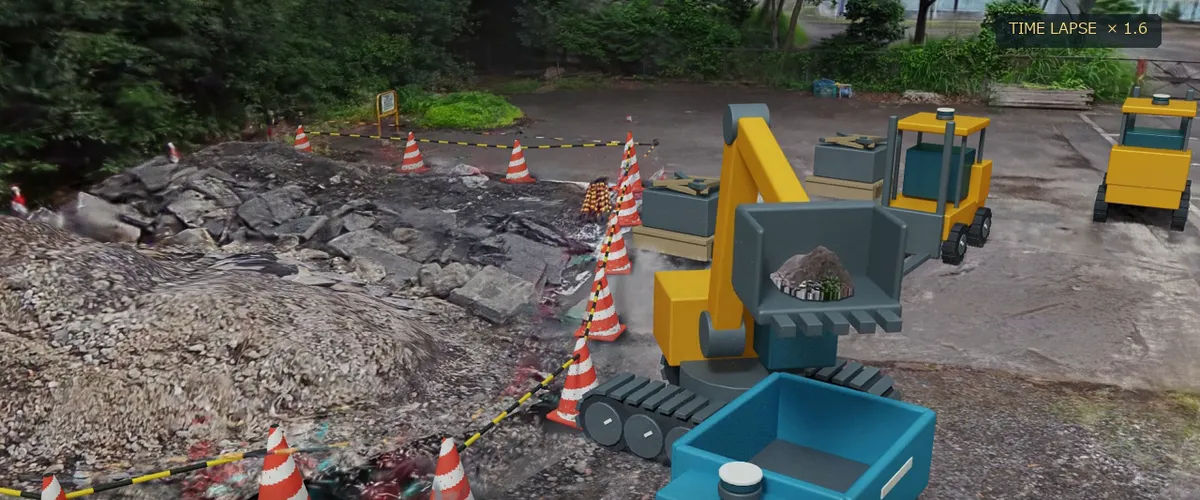
建設現場を想定したロボット協調作業
課題狭い現場で、複数の機体の作業順と通路の使い方をどう決めるか
撮影映像から再構築した、建設現場を想定した屋外の3D空間で、積込み・搬送・点検のロボットとフォークリフトの計6台が、点検、土砂4回の搬送、廃材2件の回収を分担して進めます。積込み中は搬送車を待たせ、アームが退避してから出発させるなど、作業の順番と共有通路への進入を制御しています。
高速道路のジャンクションの地形と高架を3Dで再現し、想定工事のヤードに置いたタワークレーンと工事車両、作業員やロボットを物理計算で動かします。重さ・ワイヤの張力・吊り荷の揺れを操作のたびに計算し、クレーンの配置や作業の手順、安全の条件を着工前に確かめるシミュレーションです。
工事の内容は想定で、実在の工事計画とは関係ありません。クレーンなどは各機種の公表仕様をもとに独自に作ったモデルで、メーカーの公式モデルではありません。公表されていない数値には推定値を含みます。
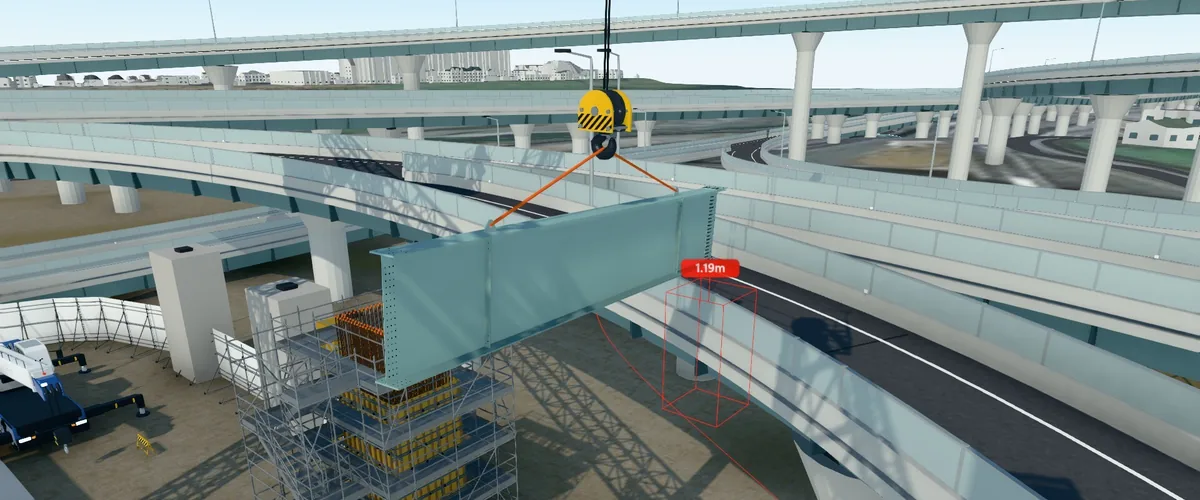
海老名ジャンクションのタワークレーン作業
課題供用中の高架に近い限られたヤードで、クレーンの配置と吊り上げの手順を着工前にどう確かめるか
東名高速道路と圏央道が交わる海老名ジャンクションの地形と高架を再現し、想定工事(ランプ橋の拡幅)のヤードで、クレーン4台と工事車両6台を動かします。鋼桁の架設、3〜25tの荷の積み込み、2台での相吊り、掘削、生コンクリートの打設、玉掛け・合図の安全教育の6つの作業を、決まった手順と危険な作業で比べます。架設では高架との距離を毎秒10回測り、安全教育では吊り荷の周り3m以内に人が入るとクレーンを止めます。
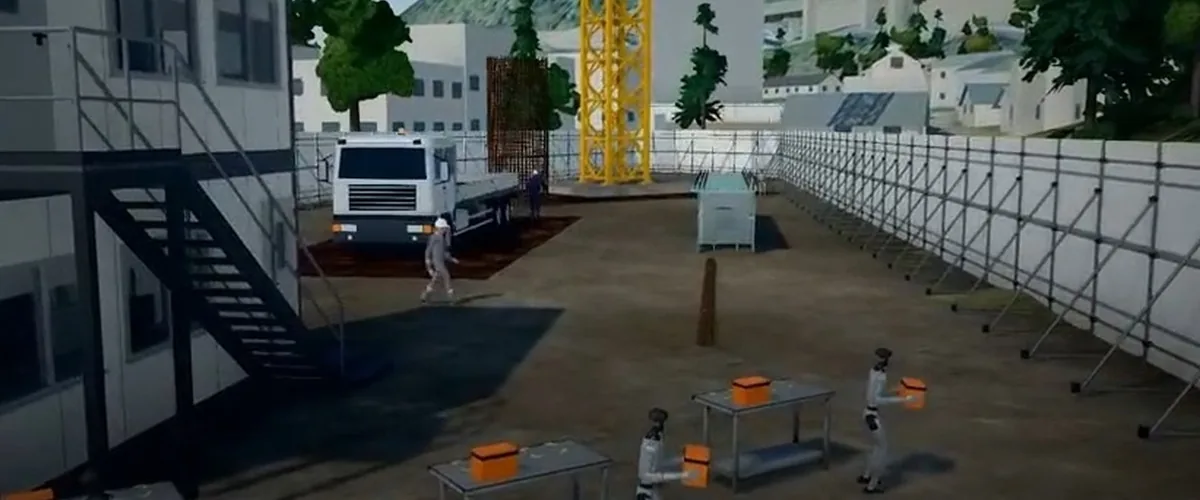
八王子ジャンクションで人とロボットが働く現場
課題クレーンや車両が動く現場で、作業員とロボットが渋滞せずに働くには、どれだけの広さと手順が要るか
山あいの谷にある八王子ジャンクションの、高さ約50mの高架のふもとに想定工事のヤードを置き、クレーン4台と工事車両6台に加えて、作業員10人とロボット14台(二足歩行10台・搬送4台)が、合図・玉掛け・鉄筋の運搬・測量などの役割どおりに動きます。ロボットは車両の2.5秒先の位置を先読みして待ち、吊り荷の下には入りません。ワイヤ長40mでの荷揺れの周期は12.87秒で、振り子の式で求めた12.69秒とほぼ一致します。
空港の警備や地下トンネルの点検など、公開されているロボットの導入事例を、3D 空間で動かして再現します。公表されている取り組みをもとに、台数や運用の仕方を変えたときに何が変わるかを確かめます。
公表されている内容と仮定は、各デモの画面で分けて書いています。施設の平面図・機器の配置・台数・速度・事象は仮定で、実際の施設のものではありません。
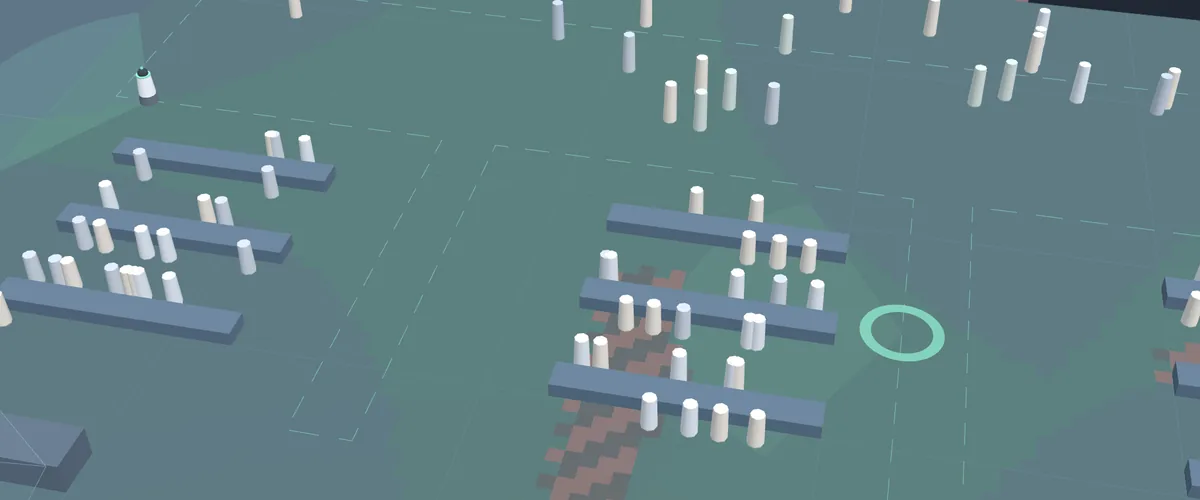
空港の巡回警備(関西国際空港の事例)
課題広い出発エリアを、限られた隊員でどう見回るか
巡回ルートを走り、立哨ポイントで止まって監視する警備ロボットを、出発ロビーから搭乗口までのフロアで動かし、監視カメラの死角と、置き引きや放置手荷物が見つかるまでの時間を比べます。
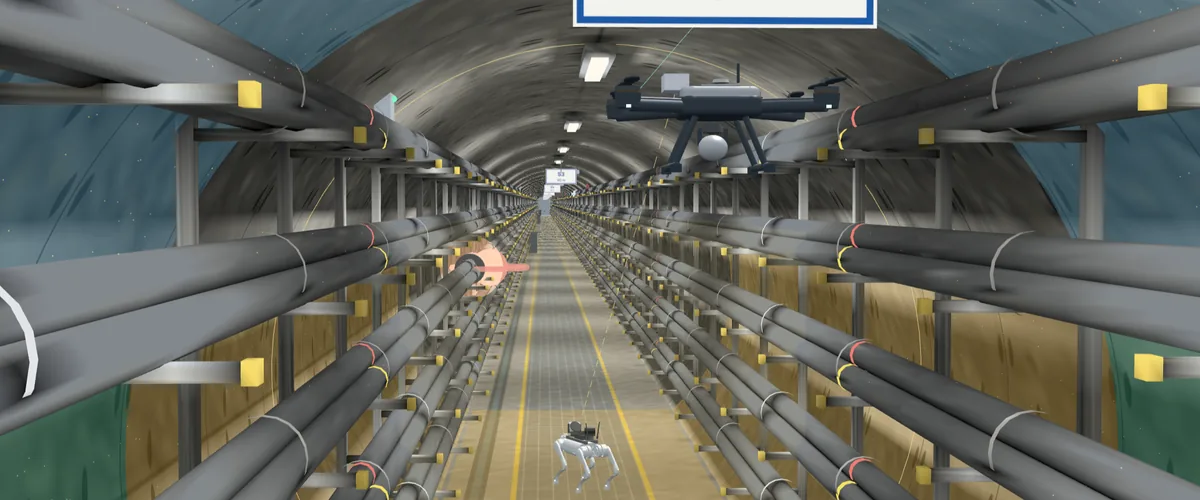
地下送電トンネルの四足ロボットとドローンによる点検
課題老朽化と地盤沈下が進む地下送電トンネルで、人が見きれない高さ・低さまでどう点検するか
海底ケーブルの陸揚げ室につながる円形の送電トンネルで、2 眼カメラ・LiDAR・マイクアレイを背負った四足ロボットが床とラックの下・中段を、ドローンポートから飛び立つドローンが人の手の届かない上段と天井を、サーモ・LiDAR・音で点検します。四足が上段の放電らしい音に気づくと、坑口の司令塔がドローンに確かめに行かせます。通信が届かない区間ではロボットが自分で判断して進み、記録をためて後で送ります。点検した面を展開図で示し、四足だけの場合や人の目視の巡視と、見られた面と見つけた異常の数を比べます。
大雨で街が浸水したあと、どの施設を避難所や拠点に使えるかを確かめ、避難所へ水と食料を届けるまでの復旧作業を、ロボットと人の班で分担します。走れる水深や積める重さの違うロボットの機種・台数を変えて、作業が終わる時刻や運べる量を比べます。
街は作成済みの 3D モデルを切り出して加工したもの、洪水は合成の計算です。洪水の流量や堤防、走れる水深、点検や積み下ろしにかかる時間、避難している人数、1 人あたりの水と食料の量は仮定の値です。舞台にした都市の自治体や国が勧めている・運用しているものではありません。
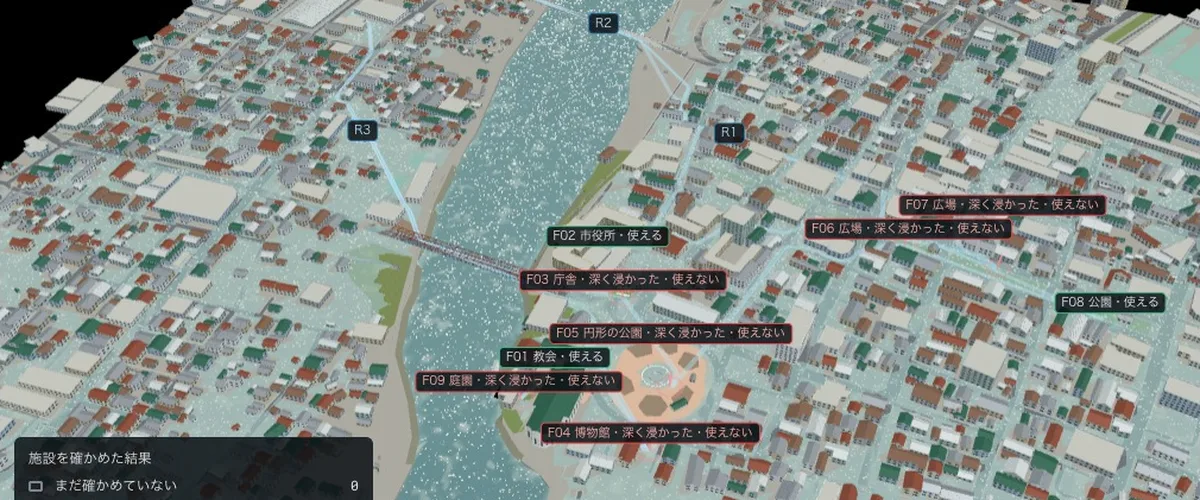
浸水のあと、通れる道と使える施設を確かめる
課題浸水のあと、どの施設を避難所や拠点に使えるかを、どうすれば早く確かめられるか
川があふれて街が浸水したあと、ロボットと人の点検班が施設 9 か所を見て回り、避難所や拠点に使えるかを確かめます。どの担い手も自分の走れる水深より深い所は通らないので、水深 25cm まで走れるクローラ型のロボットは水が引ききる前に出られ、人の班だけより早く確かめ終わります。機種・台数・班の数・洪水の規模を変えて比べます。
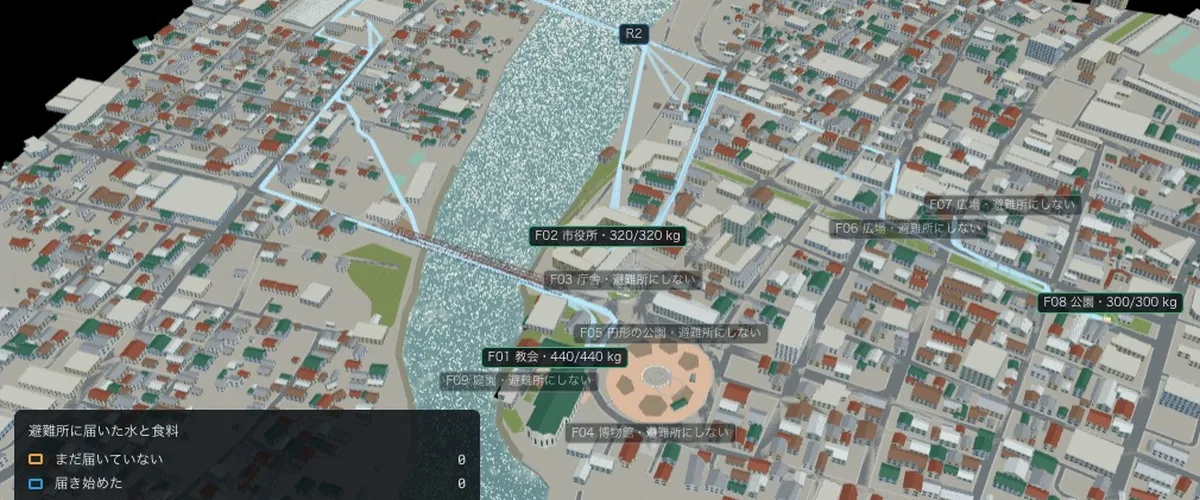
浸水のあと、拠点から避難所へ水と食料を運ぶ
課題避難所へ水と食料を、どの機種と何台で運べば早く届くか
浸からなかった施設が避難所になった朝、ロボットとリヤカーの運搬班が、物資の拠点から半日分の水と食料を運びきるまでを計算します。深い水も走れるが 1 回に少ししか積めない機種と、水が引くまで待つが 1 回に 80kg 積める機種で、届く時刻と量が変わります。拠点の箱が減り、避難所の横に積み上がっていく様子を見せます。
ロボットの受け渡し・搬送・扉開け・起立・台車押しなどの作業や、柔らかい物体の変形、風の中のドローンの位置保持を、論文を参考にした縮約物理モデルで動かします。条件を変えたときに工程が成り立つかどうかを、力学の計算から確かめる実験です。
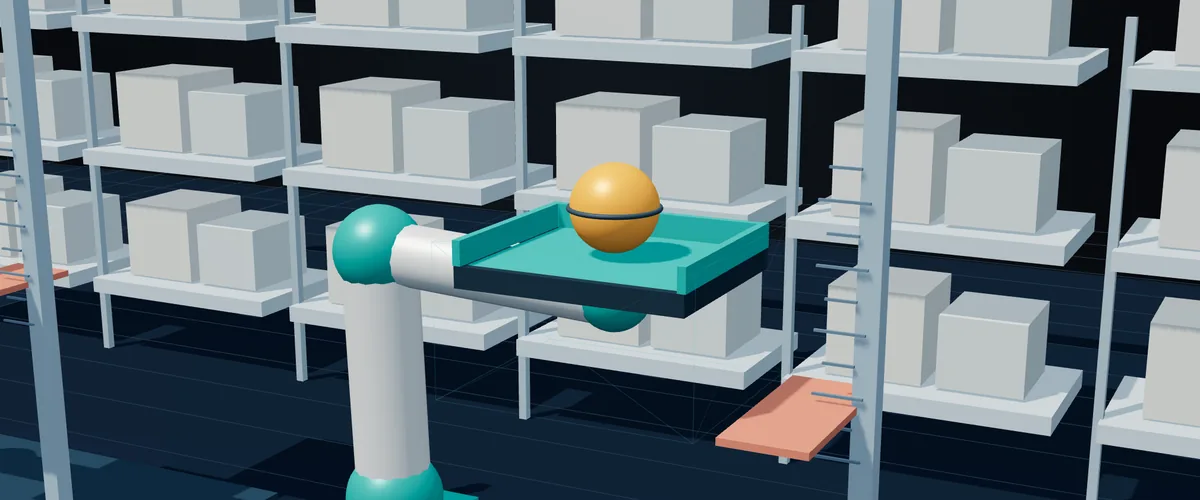
受け渡し工程の衝撃検証
課題受け取るタイミングや可動距離が変わると、衝撃を抑えられるか
同じ荷物・同じ接触材で、受け皿を止めて受ける場合と、落下に速度を合わせて受ける場合を比べ、最大接触力・反発・可動距離を確かめます。
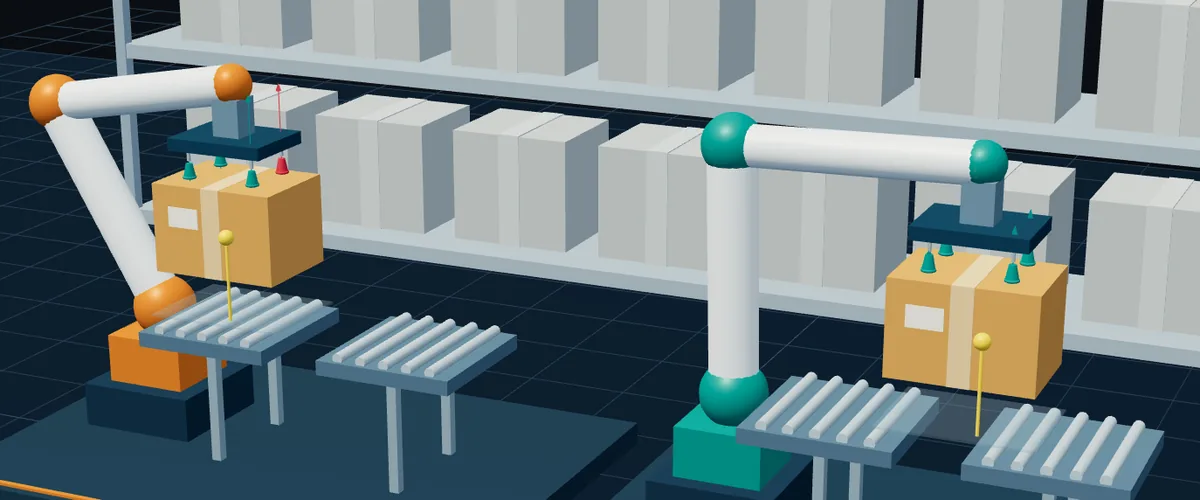
吸着搬送工程の保持検証
課題偏荷重や吸着力の低下があると、どの吸盤から保持限界に近づくか
4 つの吸盤で箱を吸着して運ぶとき、重心と加速度で吸盤ごとの負担がどう変わるかを、速度優先の計画と保持余裕を考えた計画で比べます。
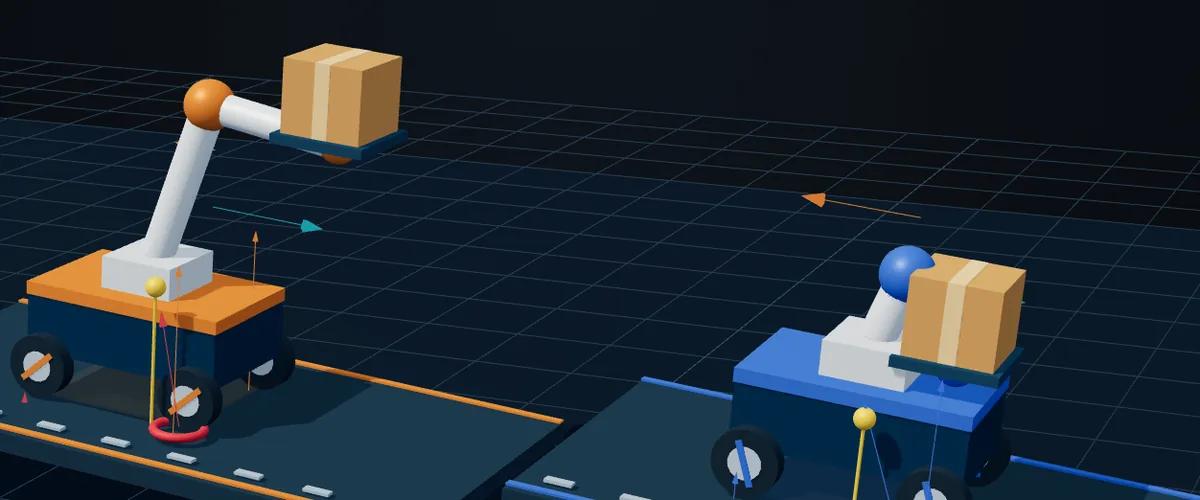
資材搬送工程の制動検証
課題荷物の高さ・張り出し・床の摩擦が変わると、止まれるか
荷物を持つ移動マニピュレータが坂道で止まるとき、接地荷重がどう変わるかを示し、転倒と滑りのどちらが先に起きるかを物理で切り分けます。
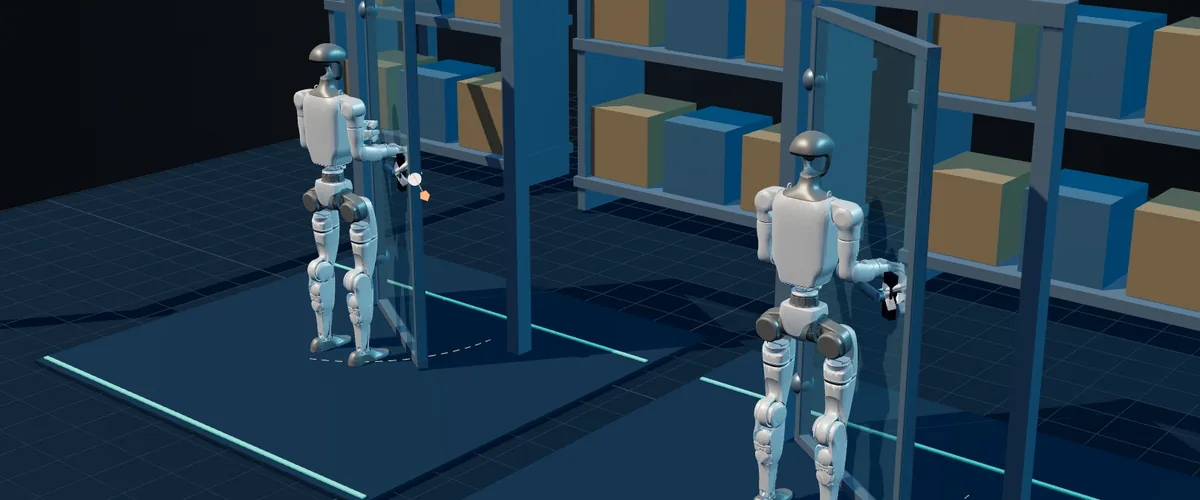
人型ロボットの扉開けの検証
課題手先の力をどの向きに使えば、足元をすべらせずに扉を開けられるか
人型ロボットが扉を開けるとき、手先を直線的に引く場合と、扉の円弧に沿って引く場合を比べ、扉を回す力と足元のすべりを確かめます。
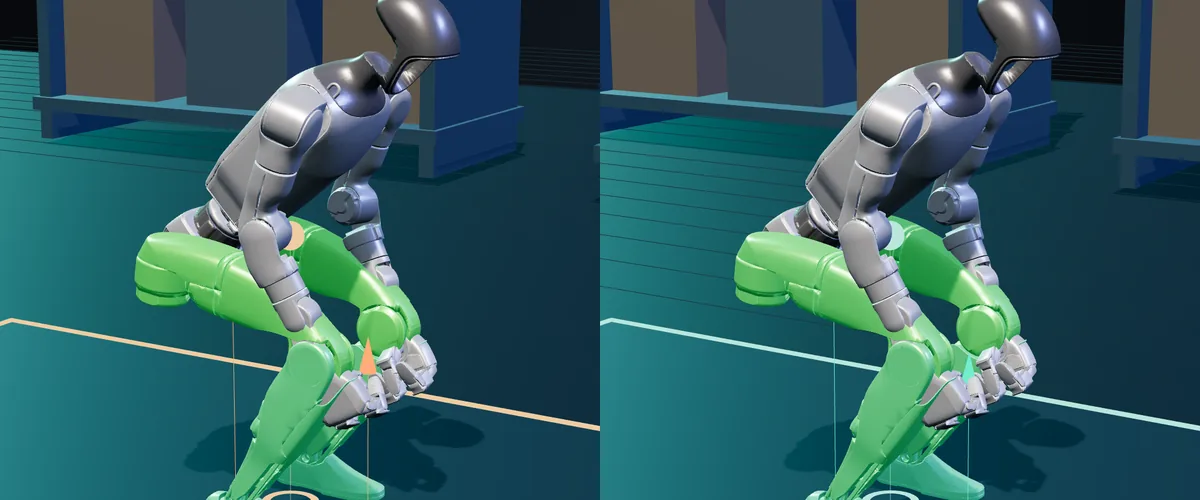
人型ロボットの起立の検証
課題同じ姿勢から立ち上がっても、体を動かす順番で結果が変わるか
しゃがんだ姿勢から、上体を先に起こす場合と、重心の位置を意識して起こす場合を比べ、床との接触・すべり・倒れ込みを力学の計算で確かめます。
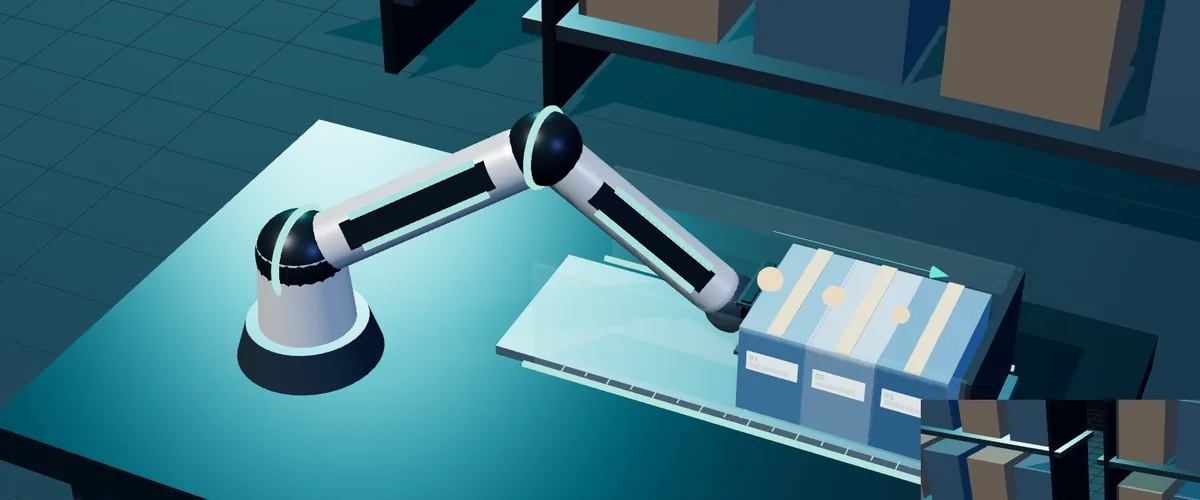
箱の押し詰めと摩擦の推定
課題見た目では分からない摩擦を、試し押しの反力から推定できるか
アームで 3 つの箱を壁際まで押し詰めるとき、事前の摩擦の値で押す場合と、試し押しで推定した値で押す場合を比べ、最後に残る隙間を確かめます。
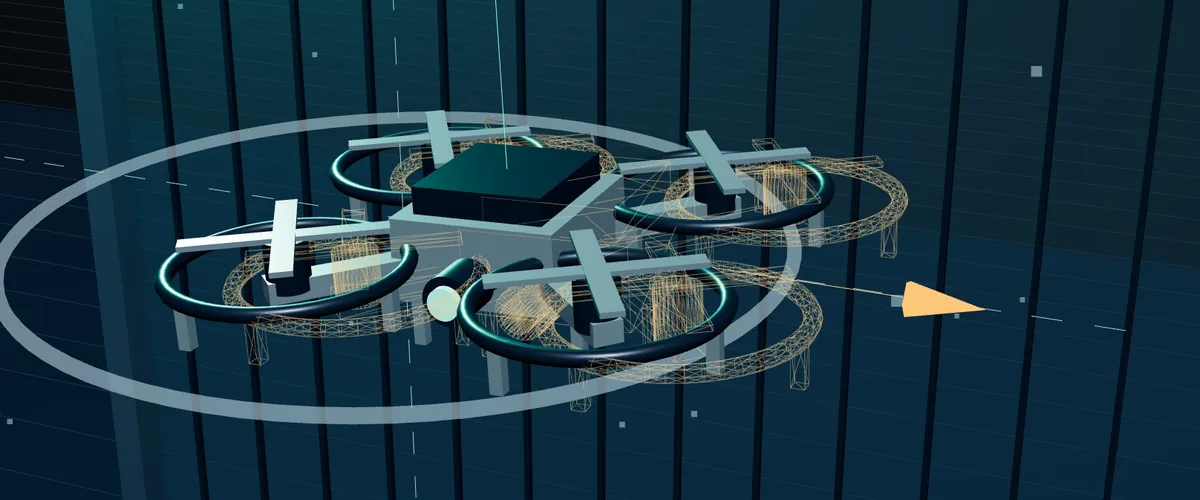
風の中のドローンの姿勢と位置
課題設備の中の風で、機体の位置と傾きはどれだけずれるか
狭い設備の中でホバリングする機体に、換気口の噴流や間欠的な突風などの合成した風を当て、位置の PD 制御だけの場合と、位置ずれの積分補償を足した場合で、位置と傾きのずれ、壁までの余裕、撮影画像のぶれを比べます。
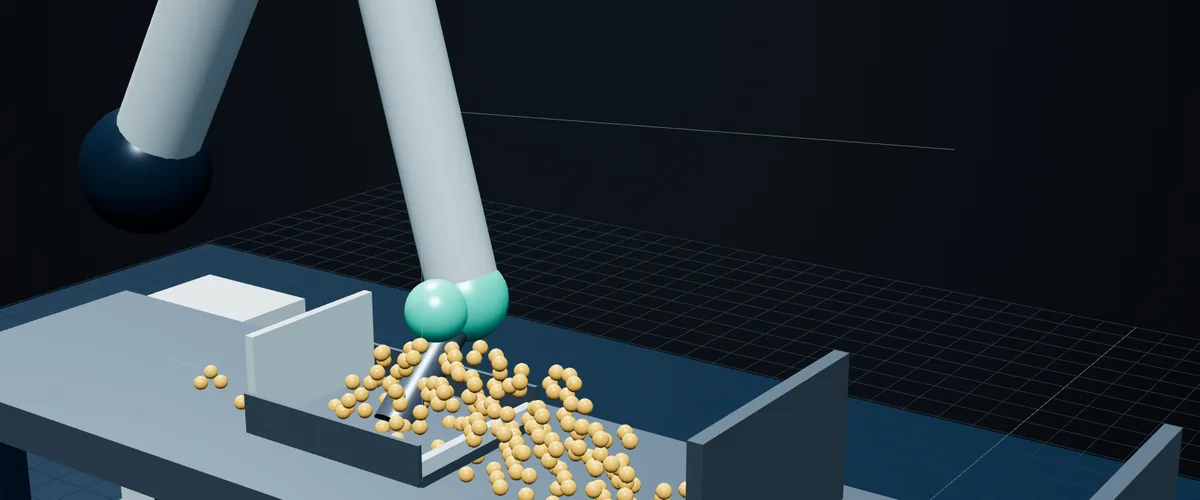
粒状の材料のすくい取りと搬送
課題運ぶときの傾きだけで、届く量はどれだけ変わるか
アームで粒状の材料をすくい、運び、注ぐまでを粒どうしの接触の計算で動かし、水平のまま運ぶ場合と傾けて運ぶ場合で、届く量を比べます。
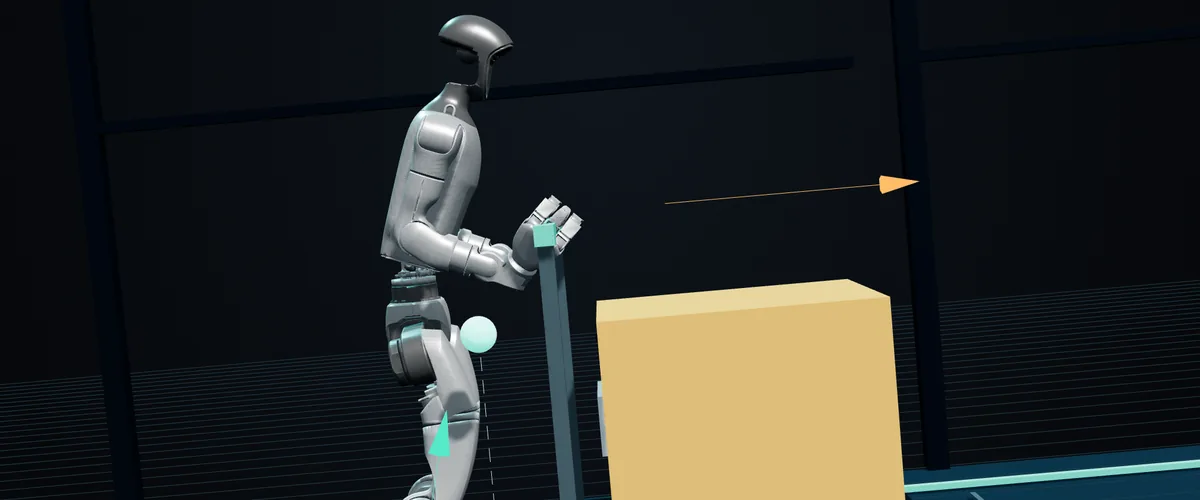
人型ロボットの台車押しの検証
課題坂道で台車を押すとき、姿勢で押し上げられる距離はどれだけ変わるか
人型ロボットが坂道で荷物を載せた台車を押すとき、直立したまま押す場合と、重心を前に出して押す場合を比べ、床の摩擦と足元の支えの限界から押し上げられる距離を確かめます。
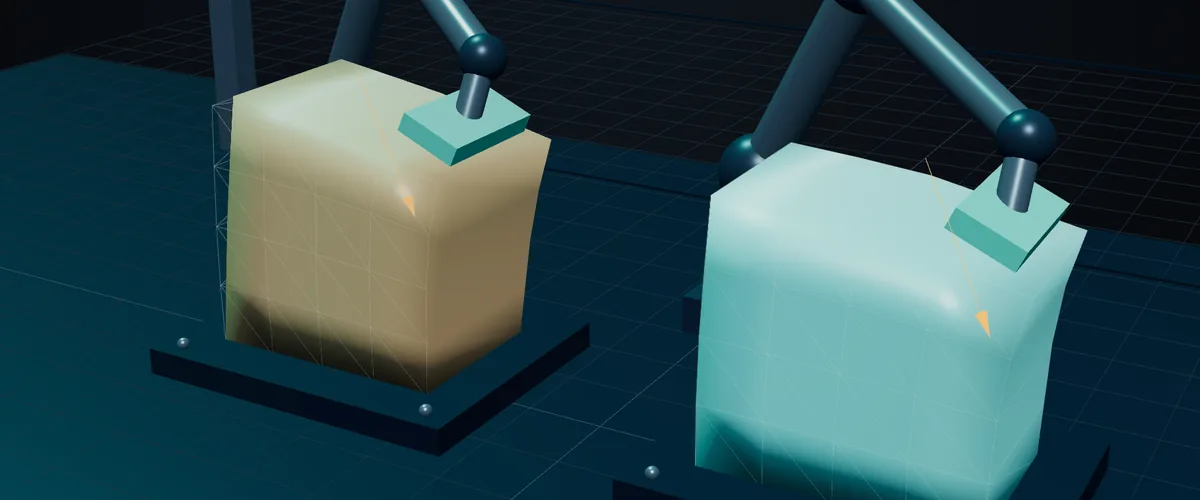
柔らかい物体の変形モデルの同定
課題試し押しで物性を同定すれば、別の押し方の変形も予測できるか
柔らかい物体を試しに押した動きから、ばねの硬さと減衰を推定し、外形だけ合わせたモデルと比べて、同定に使っていない押し方の変形をどれだけ当てられるかを確かめます。
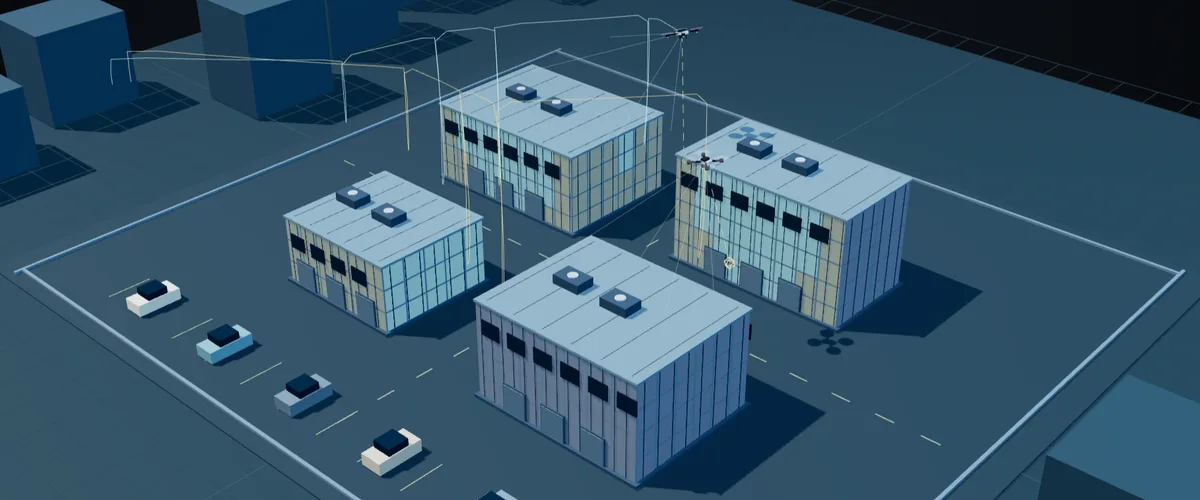
物流施設の観測計画・品質評価
課題点検ドローンは、どこから見れば死角と品質不足を減らせるか
合成の物流施設を 2 機のドローンで 180 秒点検し、決まった順に観測位置を巡る場合と、品質が足りない面をよく見られる位置を次に選ぶ場合で、品質を満たして観測できた面の割合と、まだ見えていない面を比べます。
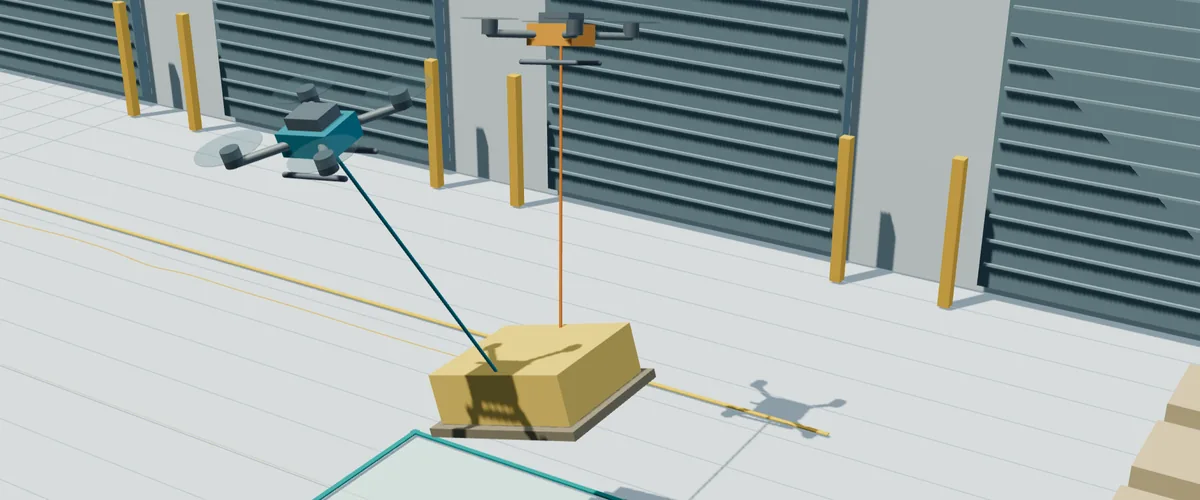
2機の無人機による吊り荷の搬送
課題2機で吊って運ぶとき、指令の出し方で、止めた後の荷物の揺れはどれだけ変わるか
2機の無人機が1つの荷物を2本のケーブルで吊って 6 m 運ぶ動きを物理エンジンでその場で計算し、速度を切り替えて進む直接移動と、振動周期に合わせて指令を分ける方式で、最大揺れ角・止めた後の揺れ・安定するまでの時間を比べます。
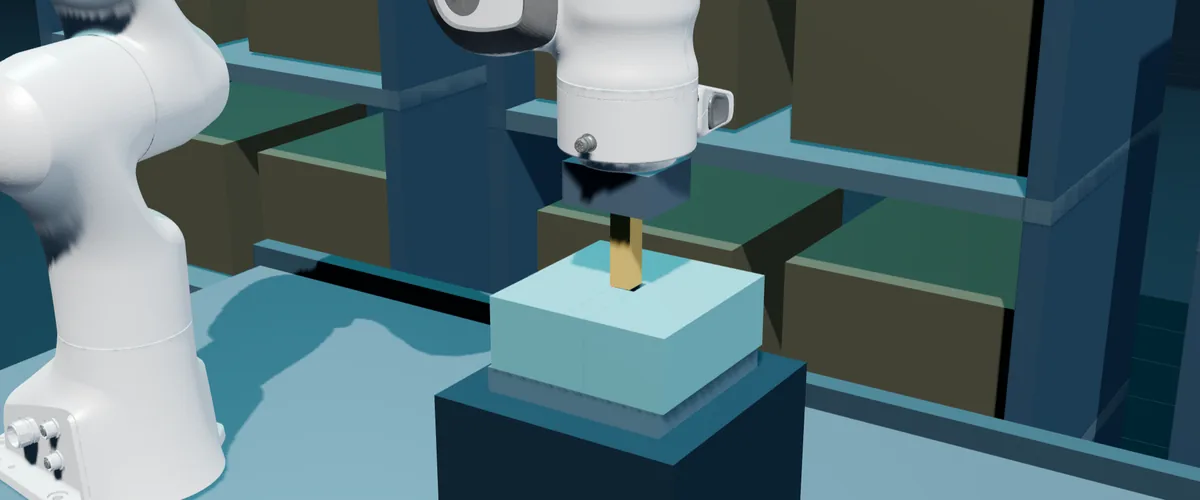
力で探る、精密挿入
課題受け口の位置が数 mm ずれていても、ロボットは接触の力を手がかりに差し込めるか
7軸アームが 15 mm 角の部品を、位置が 3 mm ずれた受け口へ差し込む動きを物理エンジンでその場で計算し、推定位置のまま押す方式と、接触の反力で押す力を調整しながら入口を探り直す方式で、挿入の成否・最大接触合力・力の基準を超えた時間を比べます。
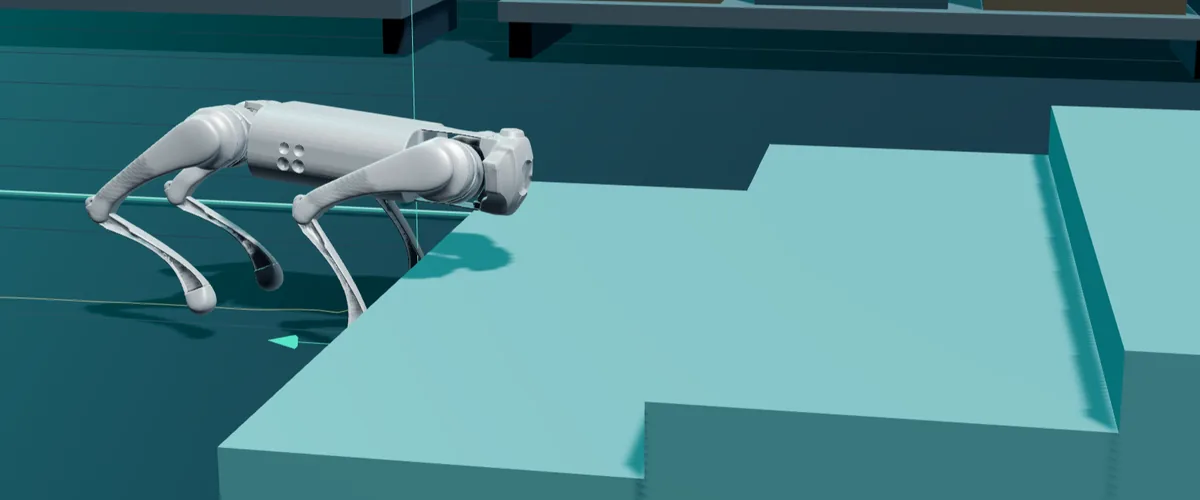
歩き方から、現場を設計する
課題同じ四足ロボット、同じ通路。足の運び方で「通れる条件」はどう変わるか
公開された学習済みの歩行モデルで四足ロボットを物理エンジンの上で歩かせ、平坦な通路・3段の段差・低い梁・滑る床で、歩き方と足上げ・姿勢の高さの指令を変えたとき、4.1 m 先まで届くか、胴体が当たるか、姿勢が崩れるかを、接地力・傾き・機械仕事と一緒に比べます。
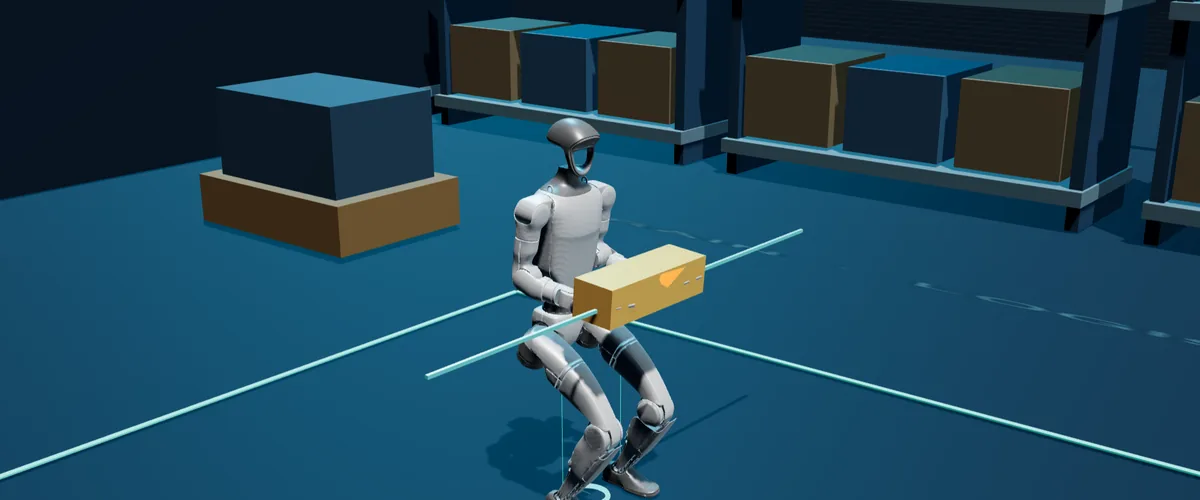
協働搬送の物理実験
課題荷物の重さを読み違えたまま運ぶと、人型ロボットの姿勢と足の踏ん張りはどう変わるか
人型ロボットが協働者と 1 本の荷物を運ぶ動きを、公開された学習済みモデルと物理エンジンでその場で計算し、荷物の重さ・モデルに伝える重さ・床の摩擦・重心の偏りを変えたときの、荷物の傾き・腰の高さ・関節の負荷・足裏の荷重を比べます。
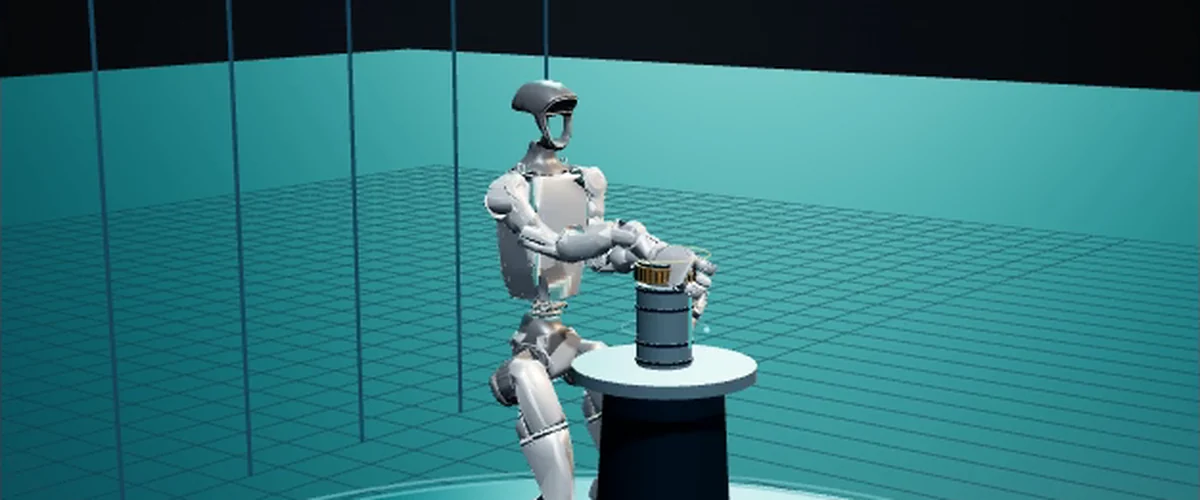
両手の支持力とひねり動作の検証
課題片手で本体を支える力が変わると、もう片方の手でキャップをひねれるか
同じ回転指令で支持力だけを変え、本体の共回りとキャップの相対回転を比較します。摩擦とトルクの簡易物理モデルで、解除条件に達するかを確かめます。
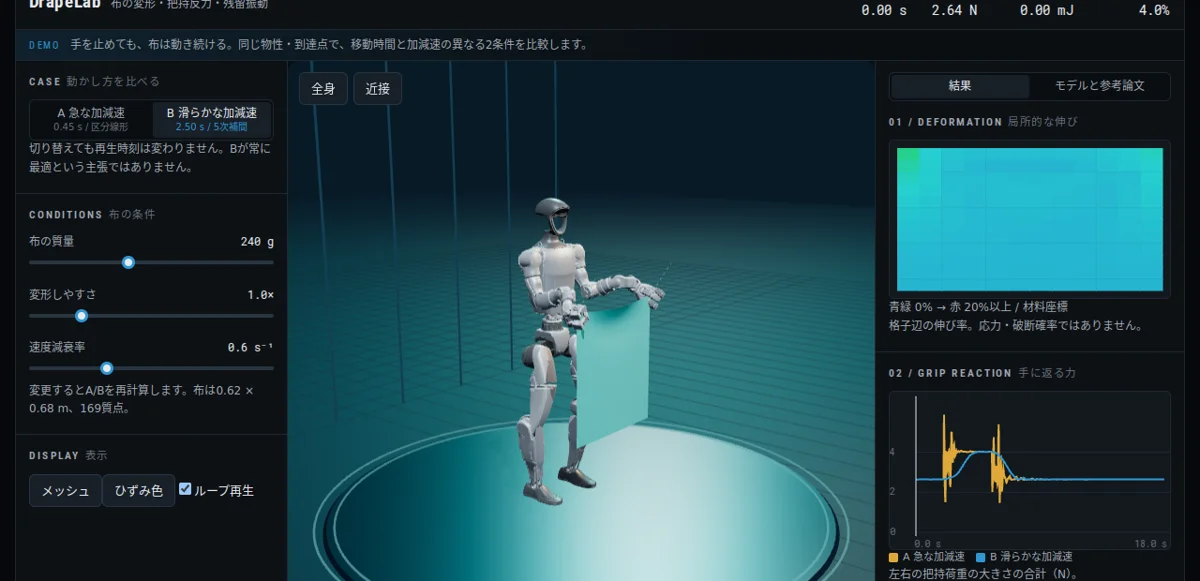
布の変形・把持反力・残留振動
課題手を止めても、布の変形と振動が残るのはなぜか
同じ布・開始位置・到達位置で、急な動作と滑らかな動作を比較。布の変形、把持荷重、停止後の運動エネルギーをXPBDの簡易物理モデルで確認します。
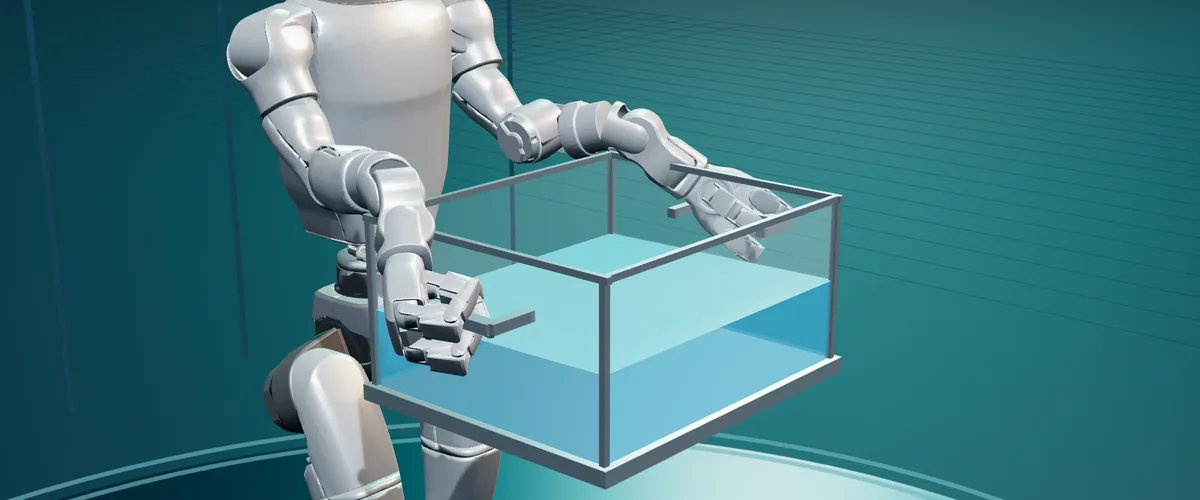
液体の固有周期と搬送後の残留波
課題容器を止めても残る液体の揺れを、動かし方で抑えられるか
同じ液体・容器・距離で通常搬送と周期に合わせた入力整形を比較します。液深や周期の見積り誤差を変え、停止後の波と適用範囲を確かめます。
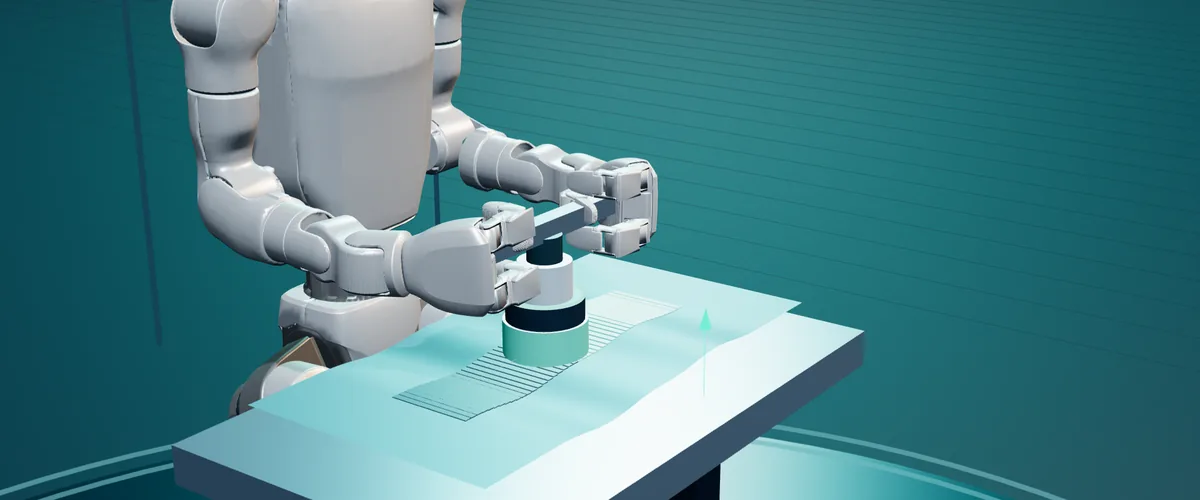
表面追従と接触力
課題表面に凹凸があっても、押し当てる力を一定に保ちながらなぞれるか
人型ロボットが工具で凹凸のある表面をなぞるとき、決めた位置どおりに動かす場合と、接触力に応じて高さを補正する場合を比べ、接触力の時間変化と目標の力からのずれを確かめます。
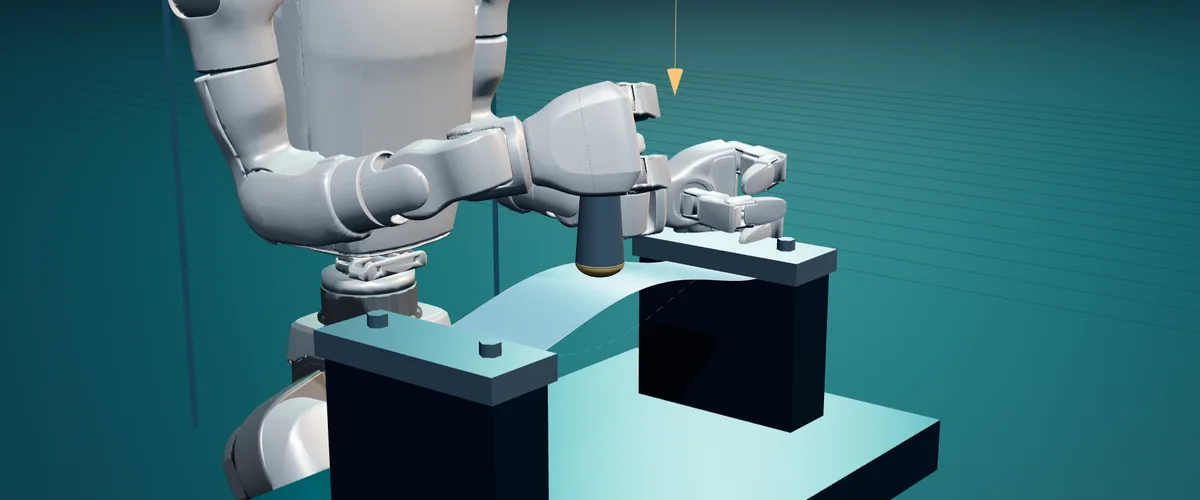
双安定構造の状態切替
課題同じ力で押しても、構造が反転して保持されるかどうかは何で決まるか
人型ロボットが2つの安定した形をもつ構造を押すとき、標準のエネルギー障壁と、障壁を下げた場合を比べ、反転してそのまま保持されるか元に戻るかを、中央の変位とエネルギーの変化から確かめます。
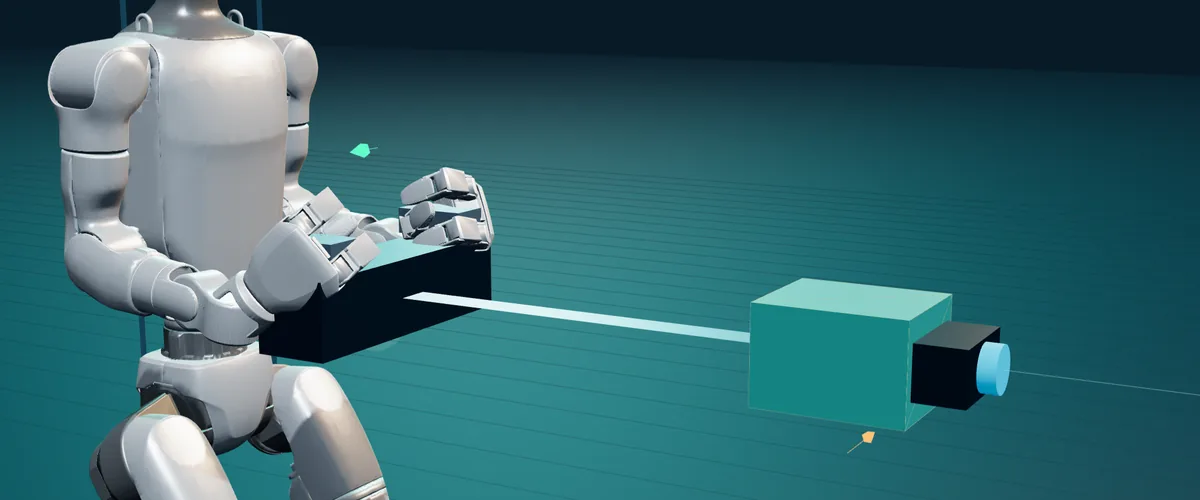
手先と柔軟工具の連成振動
課題柔らかい工具が揺れ続けるとき、手先で減衰を加えれば振動を抑えられるか
人型ロボットが柔軟な工具を持って外から揺らされたとき、追加の減衰なしの場合と手先で減衰を加える場合を比べ、工具先端の振動と、ロボットが吸収したエネルギーの変化を確かめます。
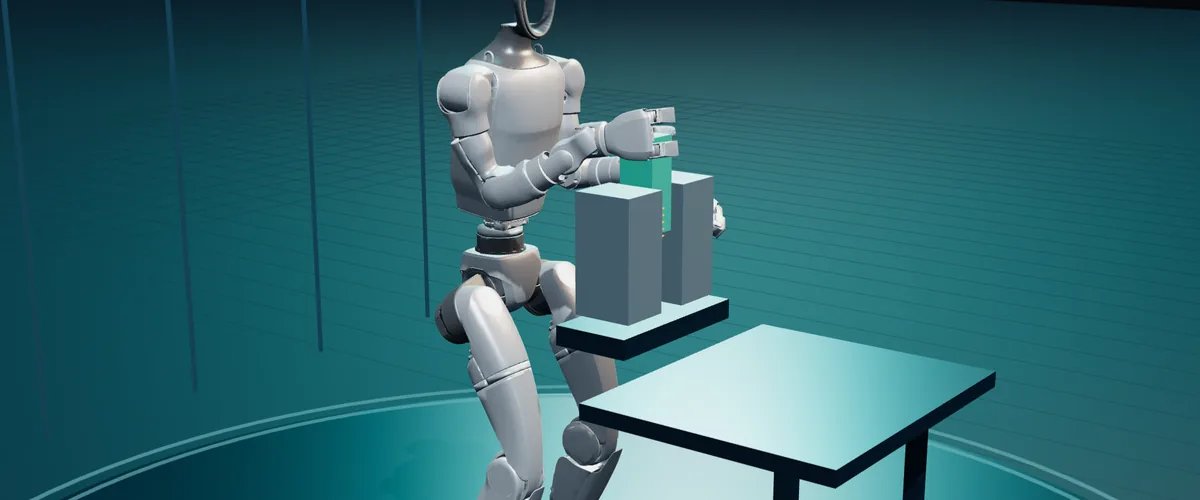
挿入とコンプライアンス
課題部品の位置と角度がずれていても、手首の柔らかさで差し込めるか
人型ロボットが部品を受け口へ差し込むとき、同じ部品・同じ初期のずれ(横 4 mm・傾き 5°)で、硬い手首と、接触に応じて譲る手首を比べ、接触力の変化と挿入を完了できるかを確かめます。
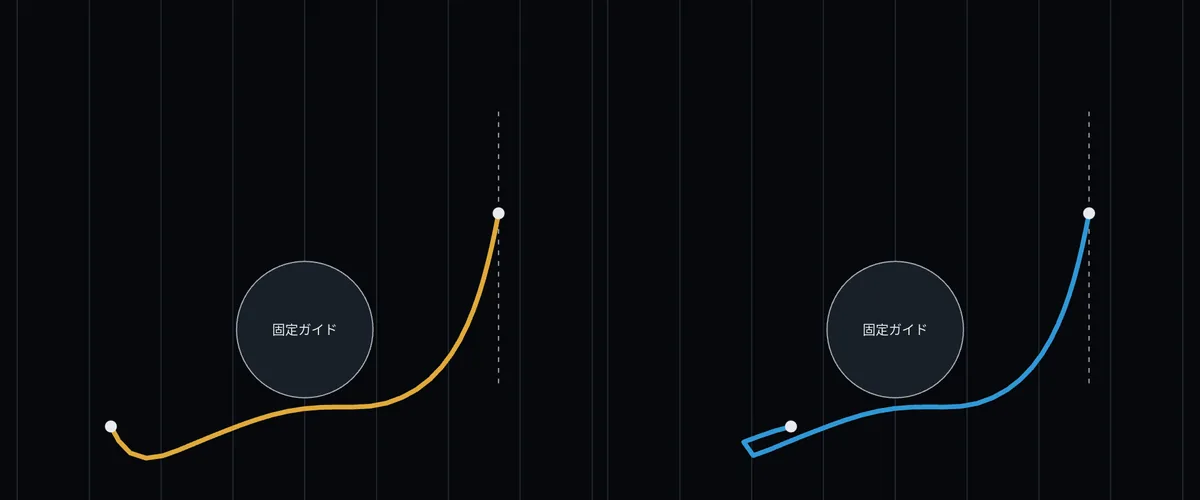
ケーブルの両手操作
課題ケーブルを片手で引くとき、もう一方の手で送り込めば張力を抑えられるか
人型ロボットが両手でケーブルを扱うとき、同じ引き動作で、片手で引くだけの場合と、反対側の手で送り込みながら引く場合を同時に比べ、ケーブルの形とガイドへの接触、張力の変化を確かめます。
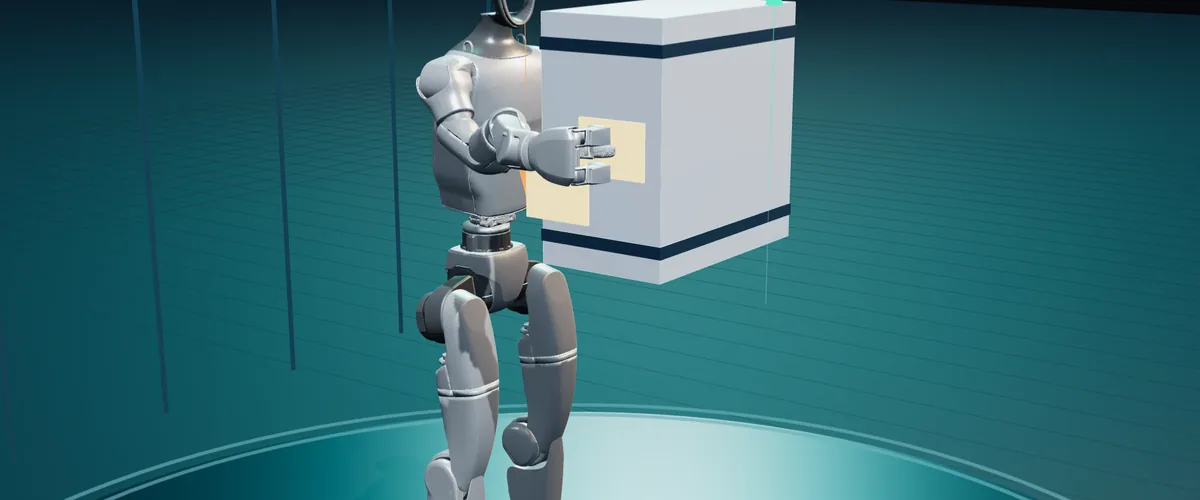
接触面積と荷物の保持
課題荷物を手だけで持つ場合と腕で抱える場合で、揺さぶられたときの保持はどう変わるか
人型ロボットが 8 kg の荷物を持ち上げて揺さぶるとき、手だけで持つ場合と腕まで使って抱える場合を比べ、接触圧力の上限をそろえた条件と押付力をそろえた条件で、支えられる力と荷物の滑りを確かめます。
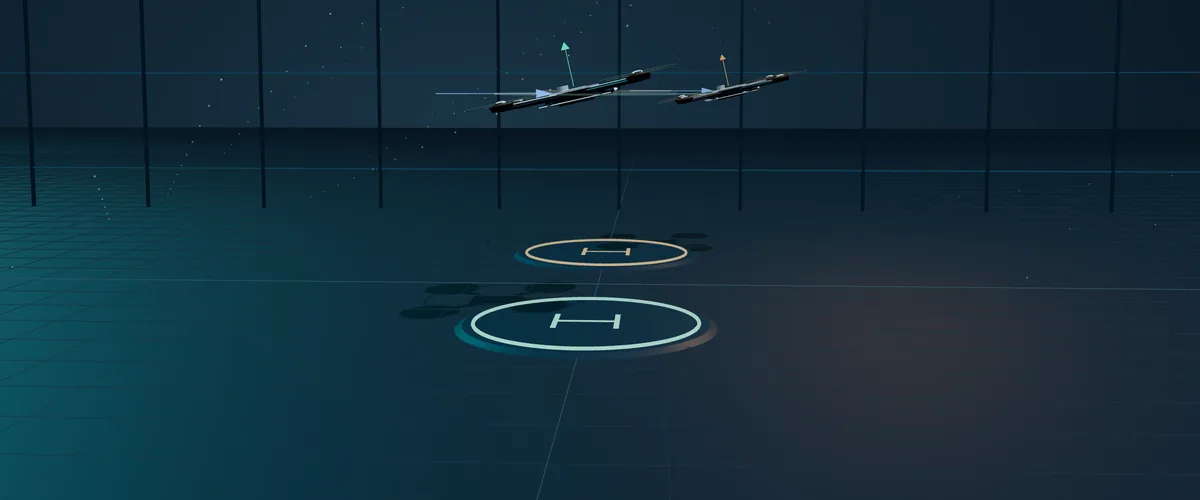
横風と位置保持
課題設備点検や定点観測の最中に横風を受けると、位置はどれだけずれ、風が止んだ後どう戻るか
WindLab(07)と同じ積分項の有無の比較を、一定の横向きの力を15秒かけてから止める単純な条件で行います。PD 制御(A)と、積分項を加えた PID 制御(B)で、推力・重力・横風の力の関係と機体の傾き、位置のずれ、風が止んだ後の戻り方を確かめます。
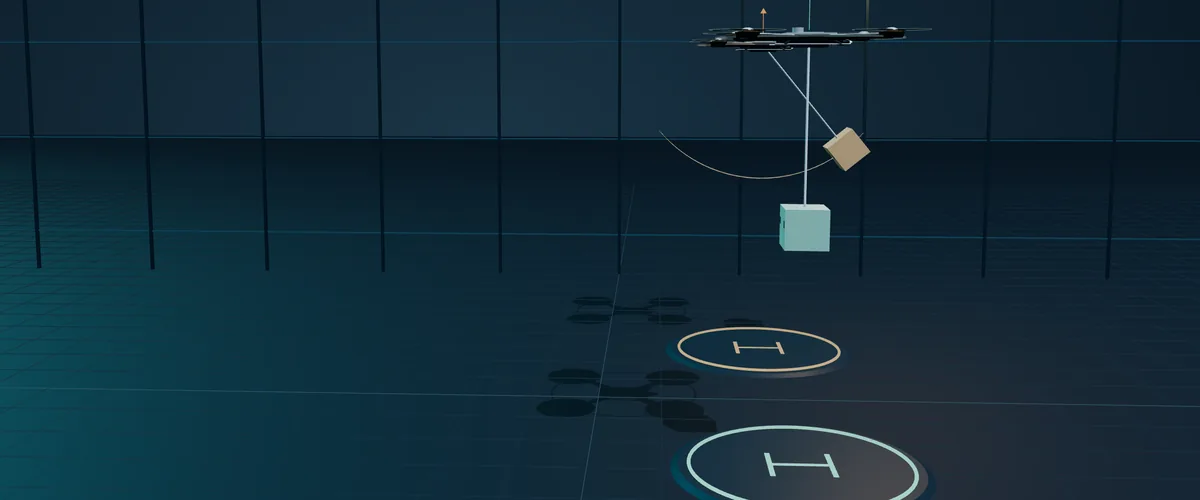
吊り荷と残留振動
課題吊り荷の搬送や吊り下げたセンサーでの計測で、機体が止まった後に残る揺れをどこまで抑えられるか
通常の移動指令(A)と入力整形(B)を同じ条件で比べます。B は索の長さからモデルで想定した揺れの周期に合わせて指令を半周期ずらして重ね、止まった後に残る揺れを抑えます。その代わりに到着が遅れる点もあわせて確かめます。機体の位置の追従は理想化しており、機体と荷物の相互作用すべてを再現するモデルではありません。
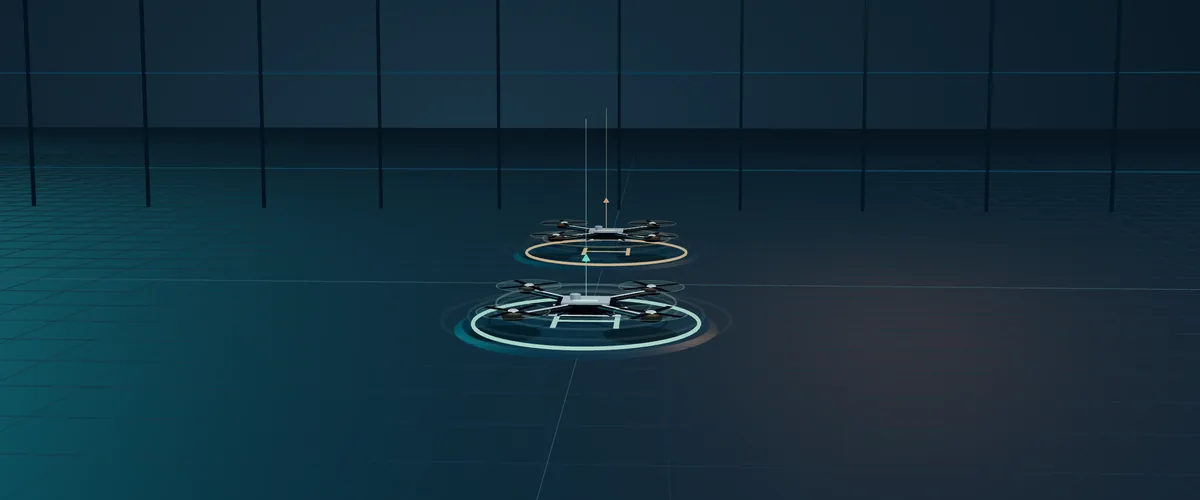
地面効果と低空保持
課題床の近くでの点検や着陸前の低空での高度保持で、高度はどれだけずれるか
床に近づくほど推力が増える地面効果をモデルに入れ、補償なし(A)と、高さに応じて指令推力を下げる補償あり(B)で、下降・低空保持・再上昇の間の高度のずれを比べます。床の近くでの高度保持を扱うもので、接地や着陸時の衝撃の検証は含みません。
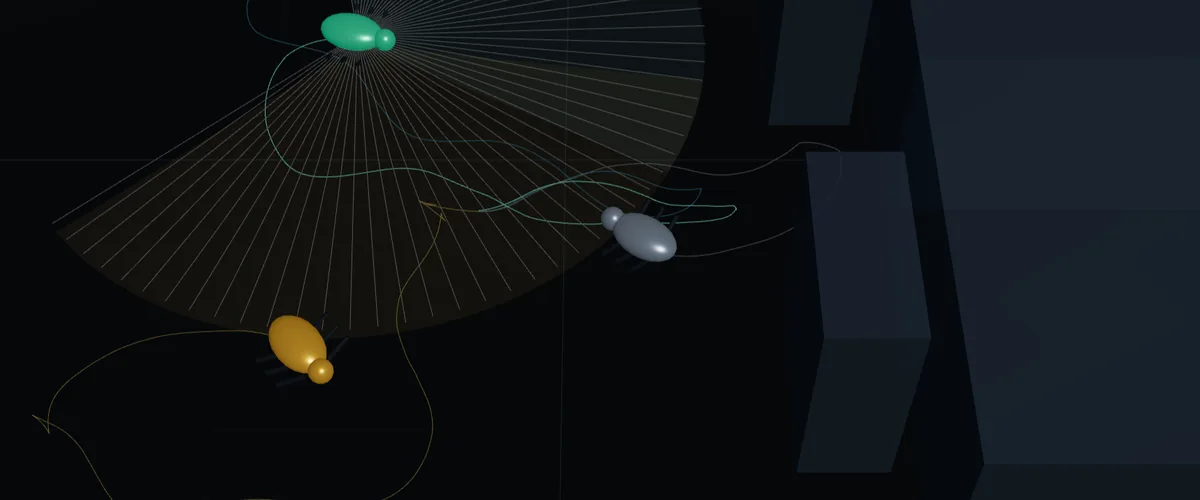
ハエの脳の配線で動く探索・障害物回避
課題昆虫の脳の配線で、ロボットは障害物を避けて探索できるか
ハエの脳の実測の配線から、目の入力から歩行の下行ニューロンまでの 4,595ニューロンを切り出し、学習も手での調整もせずに小型ロボットを動かします。同じオフィスで、ルール型の制御と、配線を壊した対照と比べます。
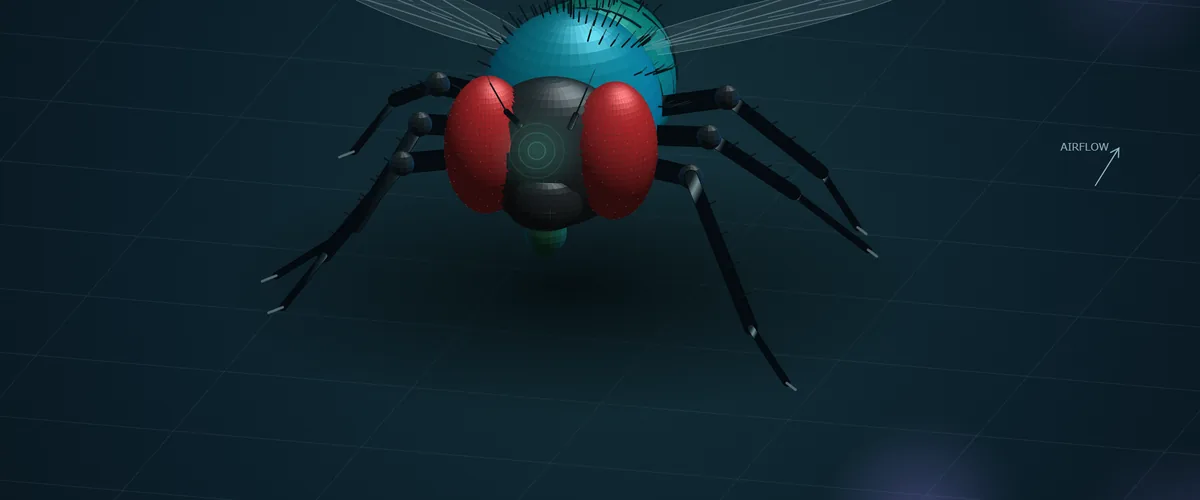
途切れる匂いと感覚の履歴
課題匂いが途切れ途切れに届く環境で、感覚の履歴を使うと発生源への近づき方は変わるか
風で流れて広がる同じ合成の匂いの場で、匂いが届く頻度や感じていた時間の割合といった履歴を使う場合(A)と、その瞬間に感じているかだけを使う場合(B)を比べます。体長約 3 mm の昆虫の歩行を簡易モデルで動かし、匂いの広がり、感覚の履歴、行動の変化を可視化する教育用のモデルです。
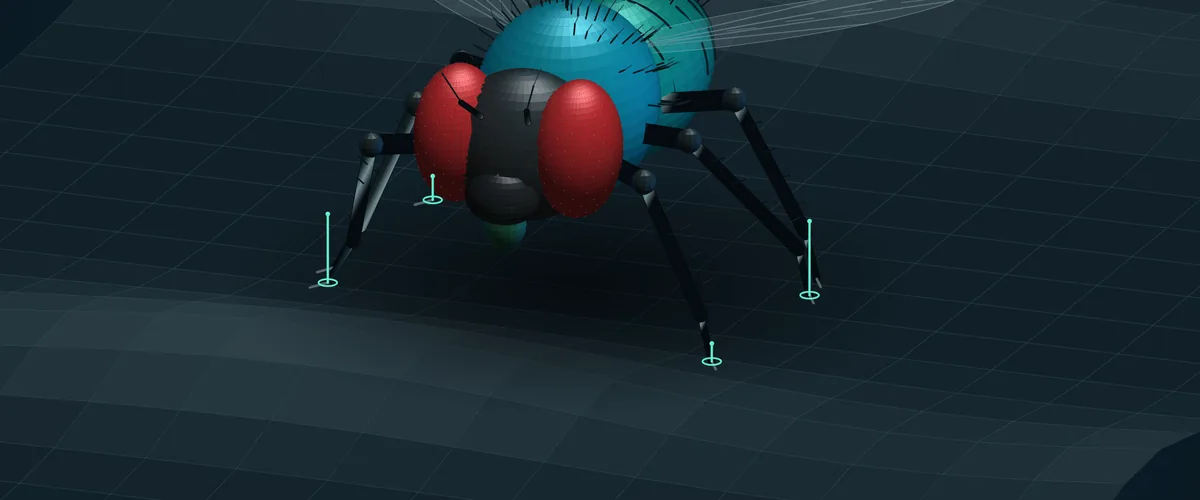
脚の接触と胴体の姿勢
課題凹凸のある地面で、脚の接触に応じた補正は胴体の揺れをどう変えるか
同じ合成の凹凸地形を同じ歩行リズムで歩かせ、脚が地面に触れたときに脚の伸びを補正する場合(A)と、補正しない場合(B)で、胴体の上下動と傾きを比べます。水平方向の移動は決めた速さで与え、六本の脚の接触と胴体の簡易な力学を計算します。
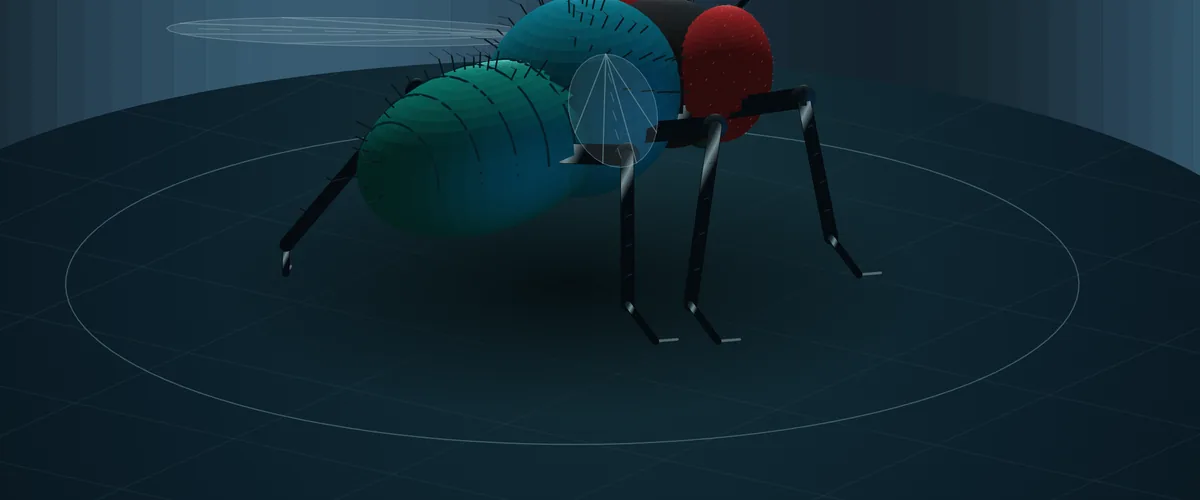
時間差による動きの検出
課題隣り合う受光点の時間差をなくすと、動く模様の検出と旋回はどう変わるか
同じ動く縞模様を見せ、隣り合う受光点の信号に時間フィルタで時間差をつける場合(A)と、時間差をなくす場合(B)を比べます。相関型の視覚処理と体の旋回の力学を結び、模様の動きへの追従と、回路の計算値を模式図で示します。
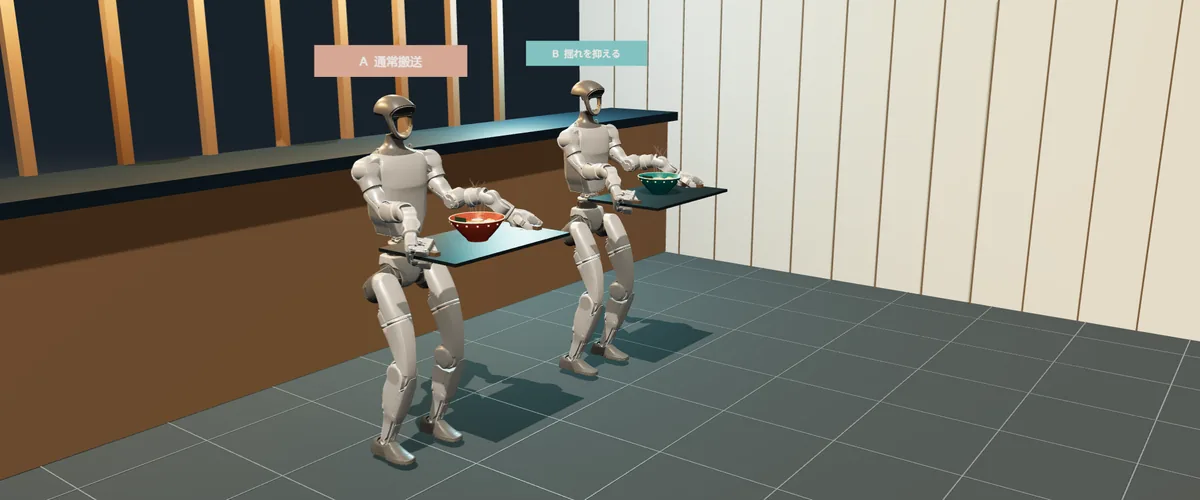
ラーメン搬送とスープの揺れ
課題人型ロボットがラーメンを運ぶとき、揺れの周期に合わせて動かすと、止まった後に残る波はどう変わるか
同じ丼・スープの量・搬送距離で、通常の動きで運ぶ場合(A)と、モデルで見積もったスープの揺れの周期に合わせて動きを整形する場合(B)を比べ、液面の揺れ、こぼれ量の目安(未校正)、止まった後に残る波と到着の遅れを確かめます。ロボットは運動学だけの表示で、スープは独立した簡易な振動モデルです。
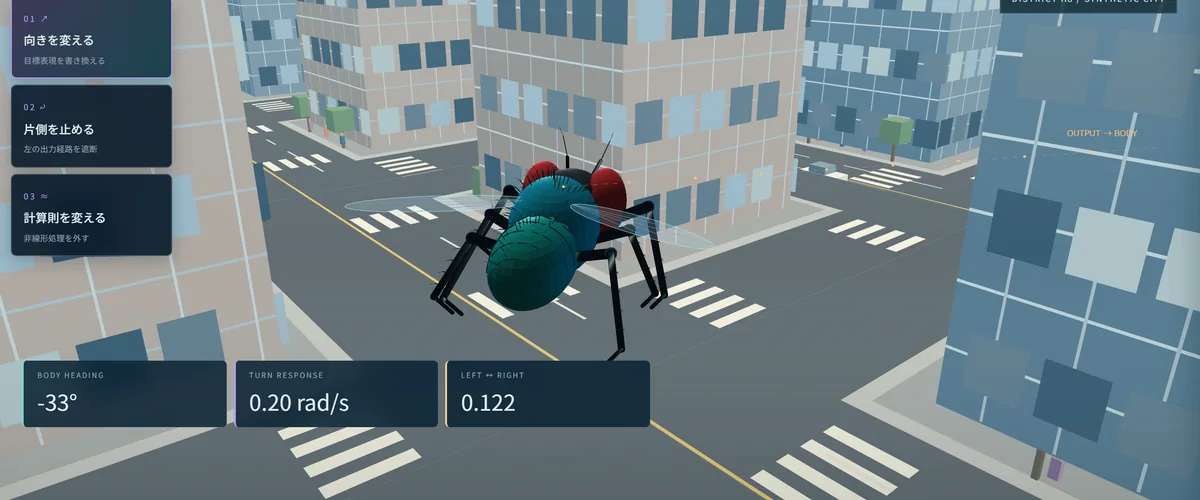
仮想の神経回路への介入と行動
課題向きを保つ回路の計算や出力経路を変えると、体の向きと移動の軌跡はどう変わるか
生物に着想を得た、向きを保つ仮想の回路で、基準の回路(A)と、目標の向きの表現を書き換える・左側の出力経路を止める・非線形の処理を外すといった介入を加えた回路(B)を比べ、体の向きと旋回、移動の軌跡を確かめます。回路の発光は計算値の模式表示、街の中の飛行は視覚演出で、実測の全脳モデルではありません。
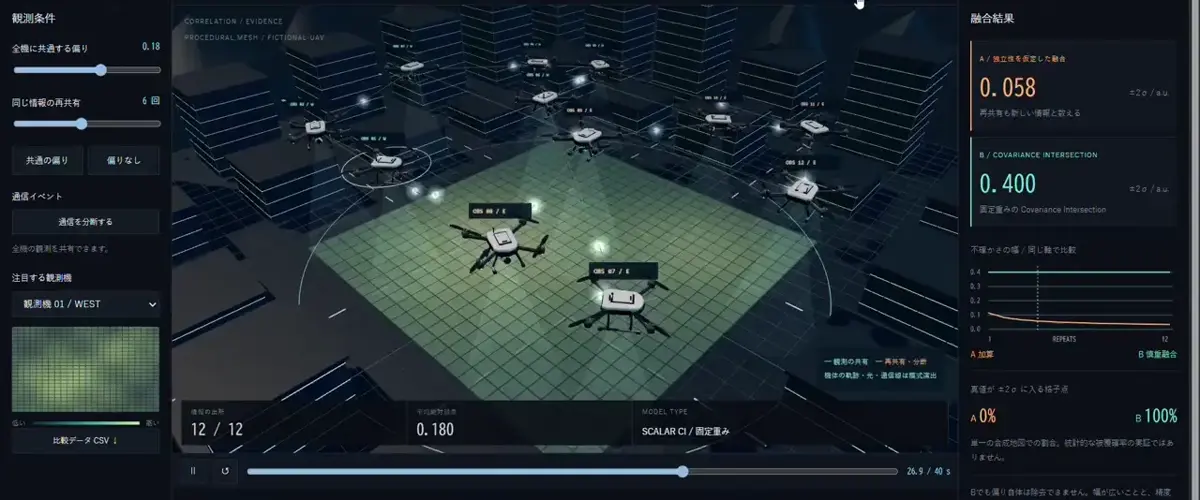
複数機の観測の共有と推定の幅
課題複数のドローンが同じ観測を何度も共有すると、推定の誤差と幅はどう変わるか
12 機のドローンが合成の観測を共有する場面で、再共有された同じ情報も新しい観測として数える場合(A)と、観測どうしの相関が分からないものとして慎重に統合する場合(B)で、真値との誤差と推定の幅を比べます。B でも全機に共通する偏りは取り除けず、幅が広いことと精度が高いことは別である点も確かめます。合成データで、実機との接続や飛行制御はありません。
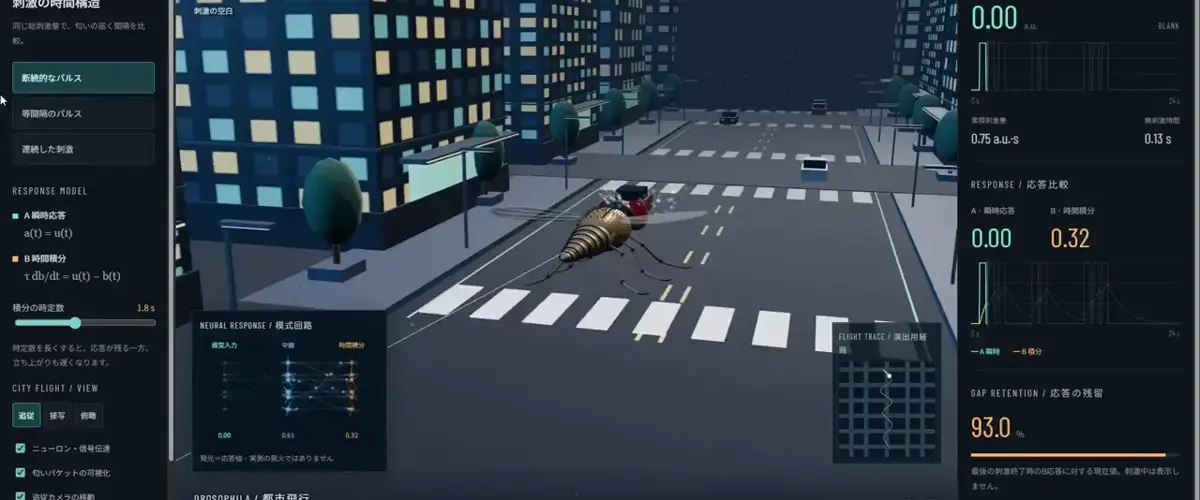
匂いの途切れ方と応答の時間積分
課題同じ量の匂いでも、途切れ方で応答はどう変わるか
総量が同じ合成の匂い刺激を、断続的・等間隔・連続の 3 通りの届き方で与え、その瞬間の刺激だけに応じる場合(A)と、刺激を時間で積分して応じる場合(B)で、匂いが途切れている間の応答の残り方を比べます。ハエの街中の飛行と神経回路の発光は模式表示で、嗅覚モデルによる行動の予測ではありません。
機種の選定から、導入前の仮想検証、複数機種の組み合わせまで。対象の現場に合わせてご提案します。
仕様表だけでなく、3D・物理モデルと接続方式まで揃えて機種を登録します。仮想空間での検証から実機の運用まで、同じ機種データを使います。
製品名・メーカー・カテゴリ・対応タスク・適用工程・屋内外
施設・工程・タスクの3軸で候補を絞る
寸法・重量・可搬重量・速度・稼働時間・段差・傾斜・防塵防水
通路幅・段差・積載が成り立つかを判定する
搭載センサー・測位方式・外部連携の方式・通信方式
機種の違いを吸収し、混在での運用を可能にする
3Dモデル・物理モデル・センサーモデル・デジタルツインへの適合度
仮想空間で試運転し、実機の前に課題を洗い出す
安全規格・非常停止・人との共存・導入形態・保守
導入可否の判断と、運用ルールづくりに使う