2DGIS
位置と属性を持つ地図
現場の位置と属性を網羅的に持つ、参照のための基盤。AIの進化により、あらゆる分析の土台として使われるようになりました。
- 次元
- x, y
- 価値
- データの網羅性

RobotBrainは、仮想空間で構成と制御を決めるSpaceBrainと、現場で動くロボットをつなぐ、接続・運用・学習の基盤です。仮想空間で検証した構成を実機へ渡し(Sim to Real)、現場の実測データを仮想空間へ戻す(Real to Sim)。この往復を回し続けることで、ロボットは現場で使うほど賢くなります。
 Engine
空間を生成し、物理・学習・評価で構成と制御を決める
OUT検証済みの構成・制御方策・根拠
SpaceBrain カタログExtension機体をつなぎ、4つの用途で現場のロボットに使う
OUT現場運用・実測データ・改善ログ
位置と形状に、物理・観測・学習・評価を重ねる。デジタルツインを、ロボットを導入前に試せる「空間知能」へと進化させます。
現場の位置と属性を網羅的に持つ、参照のための基盤。AIの進化により、あらゆる分析の土台として使われるようになりました。
建物や設備の形状と見た目を精緻に再現するモデル。AIの進化により、生成と更新が効率化されています。
時間の軸と物理法則を加え、ロボットと現場の相互作用を再現する空間。ロボットを入れる前に試し、評価と制御までを担う、導入の土台になります。AIが進化するほど、強くなります。
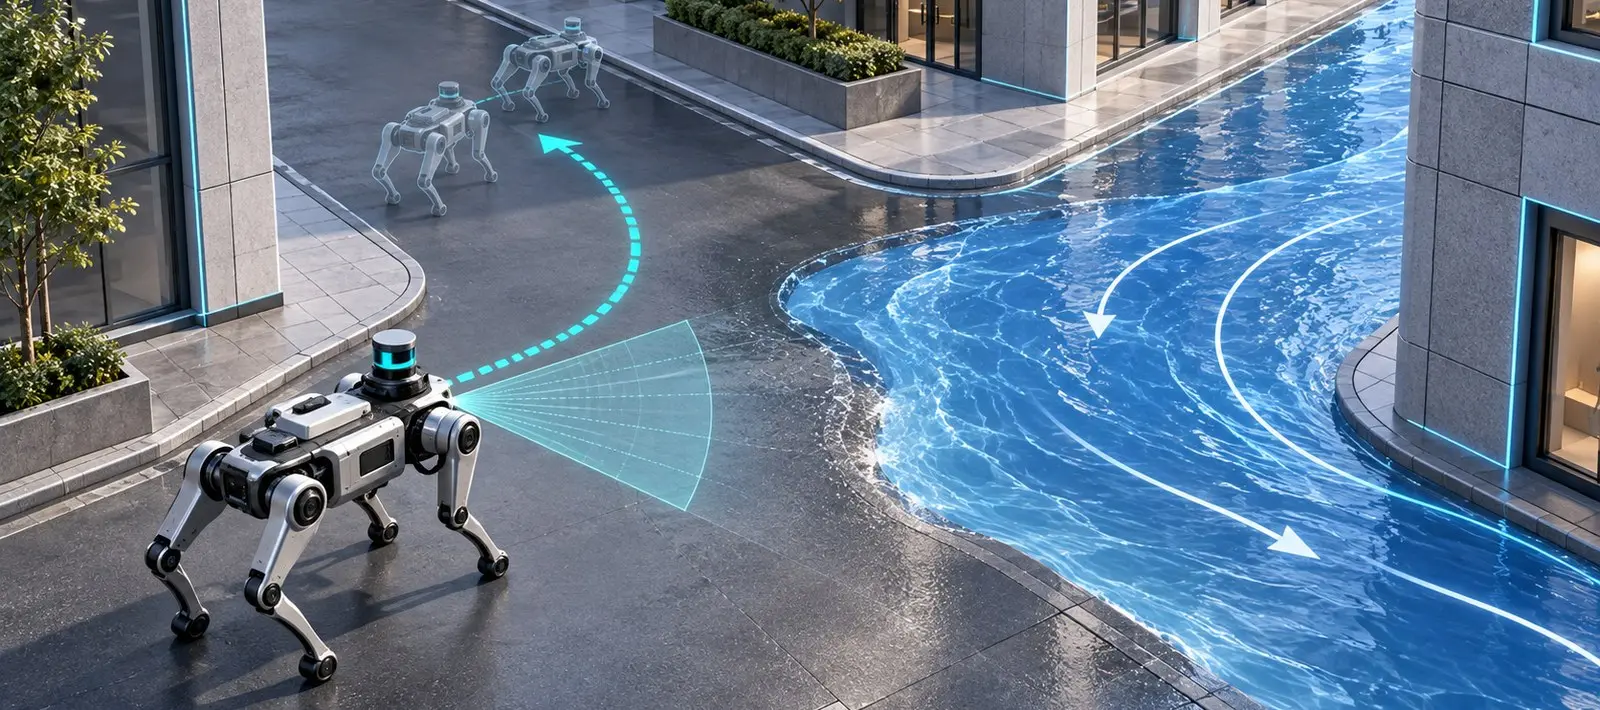
POINT2D・3Dは現場を映す地図。4Dの空間知能は、ロボットを入れる前に試し、評価・制御までを担う導入の土台です。
ロボットを買うだけでは、現場は変わりません。現場に入れて動かし、運用まで回せるかで成果が決まります。RobotBrainは、屋内の工場・倉庫から、屋外の施設・港湾・街区まで、ロボットの実装と運用を仕組みとして支えます。
作業単位の自動化では、待ち・干渉・再調整が残る
人・ロボット・設備を跨いで、現場全体を再計画する
異常時の判断や段取り変更が、経験者に集中する
シミュレーションで複数案を比較し、判断を標準化する
メーカー別の個別導入で、接続・運用の調整が都度発生する
共通の仕組みで機種をまとめ、横展開の費用を下げる
成功・失敗の知見が、現場・案件ごとに散在して消える
運用の記録を資産として蓄積し、次の現場・次の工程で再利用する
競争力の源泉は、ロボットの機体ではなく、現場に実装し、運用まで回せるかにあります。
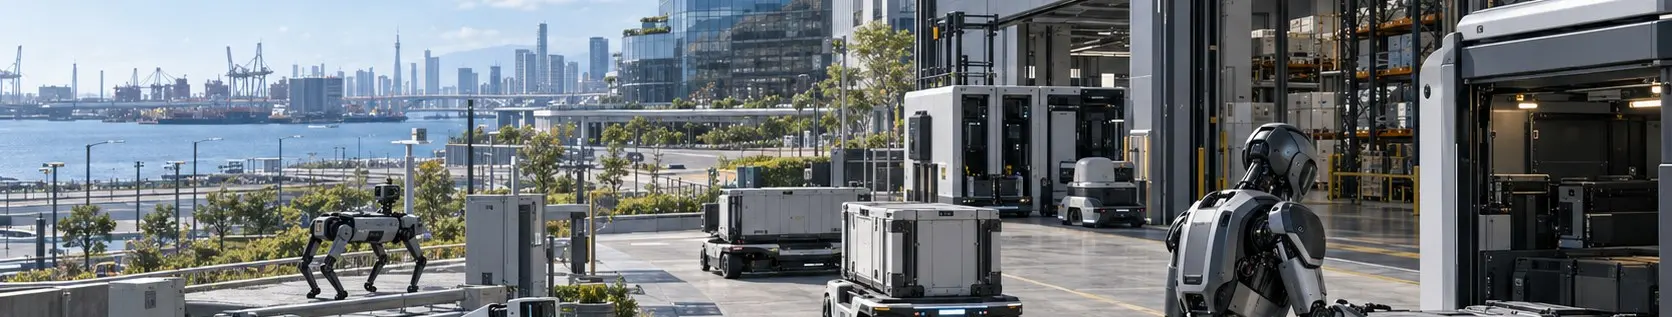
導入前の検証から、日々の運用、AIの学習、人の訓練まで。同じ仮想空間と同じデータを、4つの用途に使います。
入れる前に、仮想で確かめる。
ロボットや車両の経路、干渉、必要な台数、充電や設備との連携を、導入前に仮想空間で確認します。
動かしながら、計画を更新する。
複数機種のロボットをまとめて管理し、実績をもとに日々の計画や点検ルートを見直します。
AIに、現場を学ばせる。
現場を再現した合成データや模倣学習で、ロボットのAIを日本の現場環境に適応させます。
人を、仮想空間で育てる。
遠隔オペレーターの操作や異常時の対応、新任者の教育を、実機を止めることなく仮想空間で行います。
中央の共通基盤は、産業を問わず同じです。産業ごとのデータ源を差し替え、4つの用途で現場のロボットに使います。
時刻・位置・設備・ロボット・作業を一つのデータモデルに統合し、空間の生成からシミュレーション、ロボットとの接続・運用までを担います。
既存のシステムは置き換えず、標準のデータモデルとAPIでつなぎます。専門的なモデルは外部のライブラリとして差し替えられるため、現場ごとの条件に合わせて柔軟に構成できます。
RobotBrainは2つのループで動きます。導入前は、仮想空間で構成と制御を繰り返し改善し、合格したものだけを実機へ。導入後は、現場の実績を毎日モデルへ戻し、次の計画に活かします。
現場の課題を、空間・機体・訓練・評価へ落とし込み、導入前にロボットの構成と制御を反復して更新します。
通路・棚・段差・作業地点から、ロボットが守るべき制約をつくる。
認識・把持・搬送・受け渡しなど、作業を単位に分ける。
機種・台数・配置・役割の案をつくる。
仮想空間で現場を再現し、ロボットの制御を学習させる。
処理量・完了率・衝突・待ち時間を測る。
制御・配置・台数・分担を変えて、再び試す。
実機の走行・作業・異常を夜のうちにモデルへ反映し、翌朝には改善案が現場とロボットに届く。現場の実績を、翌日の計画に戻します。
走行・停止・作業・異常・ヒヤリハットを集め、時刻・位置・IDで統合する。
欠損や現場の変更を確かめ、現場責任者が反映を承認する。
人の承認施設・作業条件、失敗シナリオ、ロボットの設定を更新し、版を残す。
標準・ピーク・障害時の条件で再実行し、改善案とリスクを抽出する。
推奨の動線・配置・手順・注意点を、現場とロボットへ届ける。
ロボットが計画を実行し、採用・却下の理由と実績を記録する。
人が判断するのは差分の承認だけ。ほかは自動で回り、翌日のサイクルへつながります。
小さく仮想で試し、実環境で検証し、うまくいった型を横展開する。段階ごとに確かめる問いを変え、条件を満たしたら次へ進みます。
計画の成立性を仮想空間で検証する
「この配置・経路で通れるか」
状況を認識し、動作を検証する
「見て、止まり、避けられるか」
実機で実証し、日次で学習・改善する
「現実でも成り立ち、良くなるか」
他の拠点・施設・産業へ広げる
「別の現場でも機能するか」
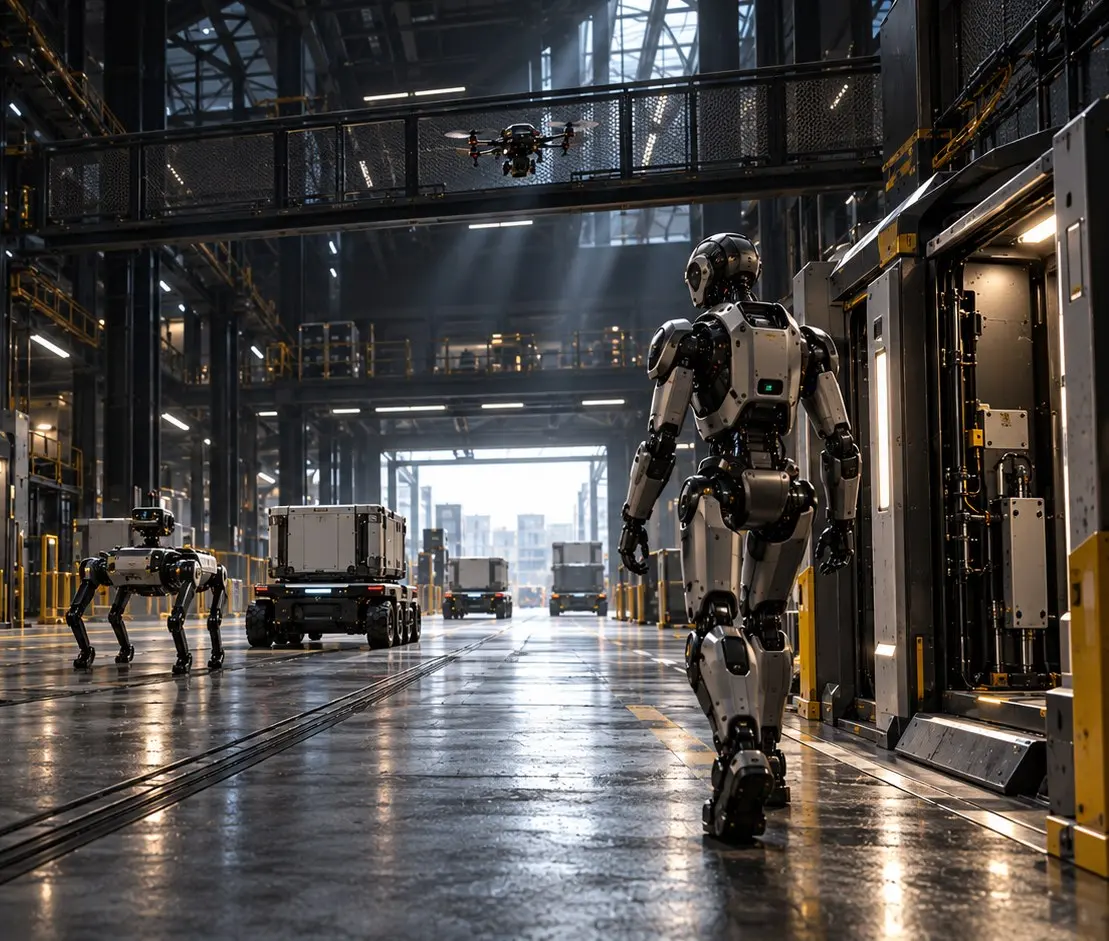
RobotBrainが対象とするロボットとデバイスの8つの領域です。機種ごとに、対応タスク・適用工程・接続方式・シミュレーションモデルを揃えて扱い、現場に合った組み合わせを仮想空間で比較できるようにします。
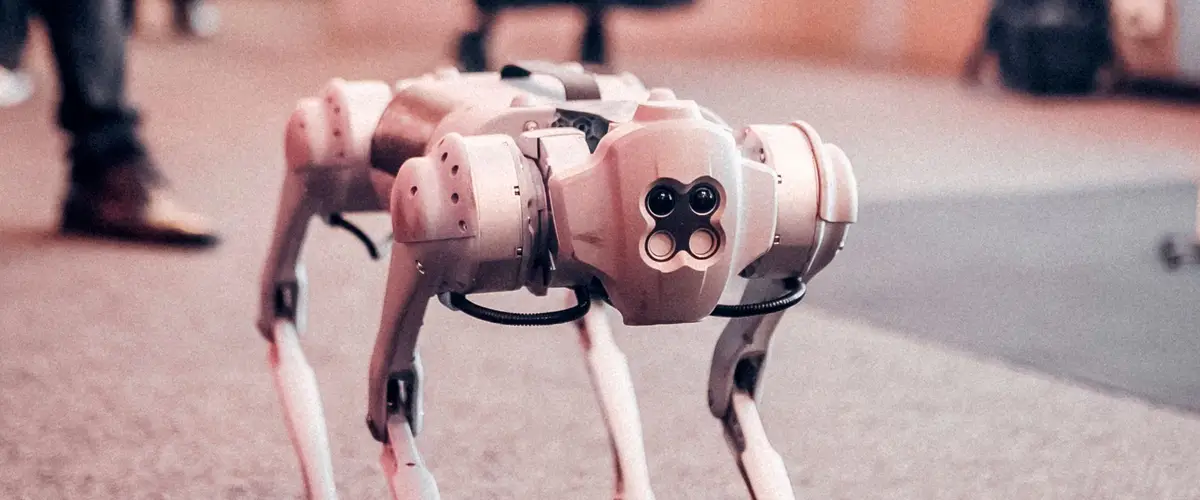
機種の選定から、導入前の仮想検証、複数機種の組み合わせまで。対象の現場に合わせてご提案します。
仕様表だけでなく、3D・物理モデルと接続方式まで揃えて機種を登録します。仮想空間での検証から実機の運用まで、同じ機種データを使います。
製品名・メーカー・カテゴリ・対応タスク・適用工程・屋内外
施設・工程・タスクの3軸で候補を絞る
寸法・重量・可搬重量・速度・稼働時間・段差・傾斜・防塵防水
通路幅・段差・積載が成り立つかを判定する
搭載センサー・測位方式・外部連携の方式・通信方式
機種の違いを吸収し、混在での運用を可能にする
3Dモデル・物理モデル・センサーモデル・デジタルツインへの適合度
仮想空間で試運転し、実機の前に課題を洗い出す
安全規格・非常停止・人との共存・導入形態・保守
導入可否の判断と、運用ルールづくりに使う